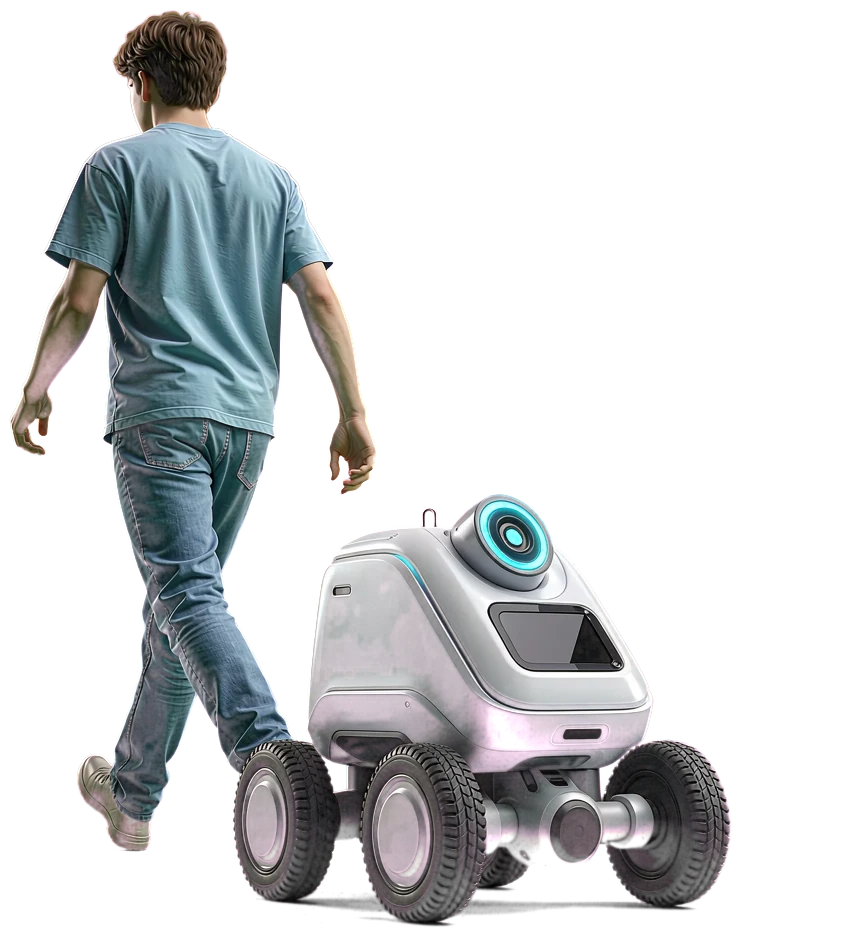
完整方案 · Autonomous following

UWB 机器人跟随方案

用户佩戴 UWB Tag(或直接使用手机),机器人端 CBU5000V210 通过 AOA 测角与测距持续锁定方位,融合 IMU 与里程计输出平滑跟随控制 — 适用于行李箱、服务机器人与园区巡检等场景。

跟随距离0.5–3 m
测角技术AOA
融合算法UWB + IMU
双模通信BLE + UWB
UWB robot following
应用场景

会跟着走的智能设备

同一套跟随方案,覆盖消费级与行业级机器人。

01

跟随行李箱

解放双手,人群密集的机场车站也能稳定跟随。

02

服务机器人

酒店、餐厅配送机器人一路尾随,避障不失联。

03

巡检 / 安防

园区巡检机器人按人员位置自适应调整路线。

04

物料搬运

工厂内跟随操作员,柔性物流无需固定路线。

05

运动装备车

用于高尔夫球包车、运动器材运输车和户外补给车。

方案价值

UWB 跟随的五个理由

比视觉与激光方案更简单直接的空间感知。

人群密集稳定跟随

测距 + 测角 + 多传感融合,遮挡与密集人流下不失锁。

安全距离可配置

0.5–3 m 可调,速度与停止逻辑随距离自适应。

低延迟跟踪

UWB 刷新率高,转向与加减速响应及时,跟随不拖沓。

非视距鲁棒

UWB 穿透性强,配合滤波算法,短暂遮挡后快速重锁。

无惧强光

在复杂光线环境下稳定跟随目标。

工作原理

从 Tag 到轮子的信号链

感知、融合、控制三层解耦,各层均可按整机形态定制。

  • 用户端:CB-T1 Tag 模组(或手机 UWB),持续发送 UWB 脉冲
  • 机器人端:CBU5000V210 + 天线阵列,AOA 测角 + ToF 测距
  • 融合层:IMU、轮式里程计与 UWB 观测的多传感融合滤波
  • 控制层:距离与方位误差输入运动控制器,输出平滑跟随轨迹
提供模组、融合算法与联调支持
用户端 · User CB-T1 Tag / 手机 UWB 脉冲 + BLE 佩戴于人身 / 手持 CR2032 一年以上续航 UWB 测距 + 测角 机器人端 · Robot CBU5000V210 + 天线阵列 AOA 测角 · ToF 测距 · BLE 多传感融合 UWB + IMU + 轮式里程计 安全区策略 距离 0.5–3 m 可配置 避障传感器输入 超声 / ToF / 视觉(整机侧) 目标方位 + 距离 运动控制 速度 / 转向 平滑跟随轨迹 距离过近 → 停止 信号丢失 → 原地等待

让你的机器人学会跟随

模组 + 融合算法 + 联调支持,快速验证跟随 demo。