
거리 측정과 측위
거리 측정 원리: 펄스와 ToF
협대역 펄스 변조: BPSK와 BPM
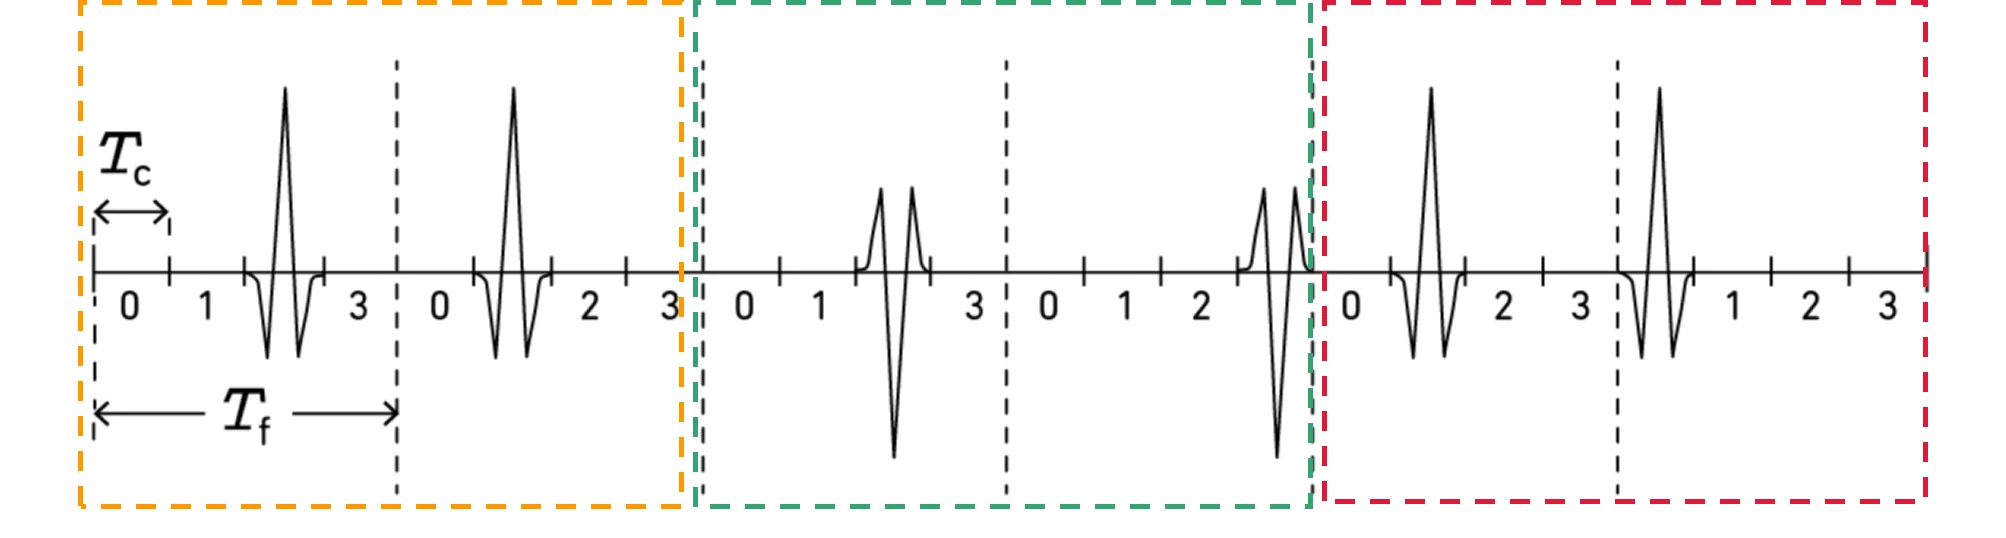
다른 무선 기술과 달리 UWB는 정보를 싣기 위해 진폭이나 주파수 변조를 사용하지 않습니다. 대신 매우 짧은 펄스(2나노초) 열을 사용하며 BPSK(이진 위상 편이 변조) 및/또는 BPM(버스트 위치 변조)로 데이터를 부호화합니다. 이 좁은 펄스는 에지가 뚜렷해 반사에 의한 다중 경로가 존재해도 도달 시간과 거리를 정확히 결정할 수 있습니다.
아래 BPSK 예에서 두 개의 연속된 임펄스 무선(IR) 신호가 한 심볼을 나타냅니다. IR 신호는 프레임(Tf) 내의 칩 간격(Tc) 중 하나를 차지할 수 있습니다. 시간 도약(TH) 코드는 신호가 전용 시간 프레임 내에서 차지할 정확한 위치를 결정해 UWB 시스템 간 간섭 가능성을 줄입니다. 예시에서 심볼의 TH 코드는 각각 {2, 1}, {2, 3}, {1, 0}이므로 첫 번째와 두 번째 신호는 각각 두 칩, 한 칩 간격만큼 이동합니다. 이 예에서 정보는 신호의 극성에 대응하므로 IR 스트림은 이진 데이터 "101"을 나타냅니다.
ToF: 시간 × 빛의 속도 = 거리
여기에 ToF 정보를 결합하면, 다중 경로 반사가 흔한 실내에서도 UWB는 정확한 거리를 계산할 수 있습니다. UWB는 타임스탬프가 찍힌 신호를 이용해 신호가 두 기기 사이를 이동하는 데 걸린 시간을 계산한 뒤, 그 시간에 신호의 속도(빛의 속도)를 곱해 거리를 얻습니다.
아래 그림은 실내에서 ToF로 거리를 계산할 때의 이점을 보여줍니다. 파란색 기기가 보낸 UWB 신호는 여러 경로를 거쳐 벽에 있는 회색 기기에 도달합니다. 한 경로는 중간의 벽을 직접 통과해 회색 기기에 도달하고, 다른 경로는 반사를 거치므로 더 깁니다. 직사 경로가 가장 짧으므로 가장 먼저 도착하며 ToF 계산에 사용됩니다. 나머지 신호는 무시해도 됩니다. 많은 주자가 결승선에 도착하지만 첫 번째 주자만 우승하는 경주와 같습니다.
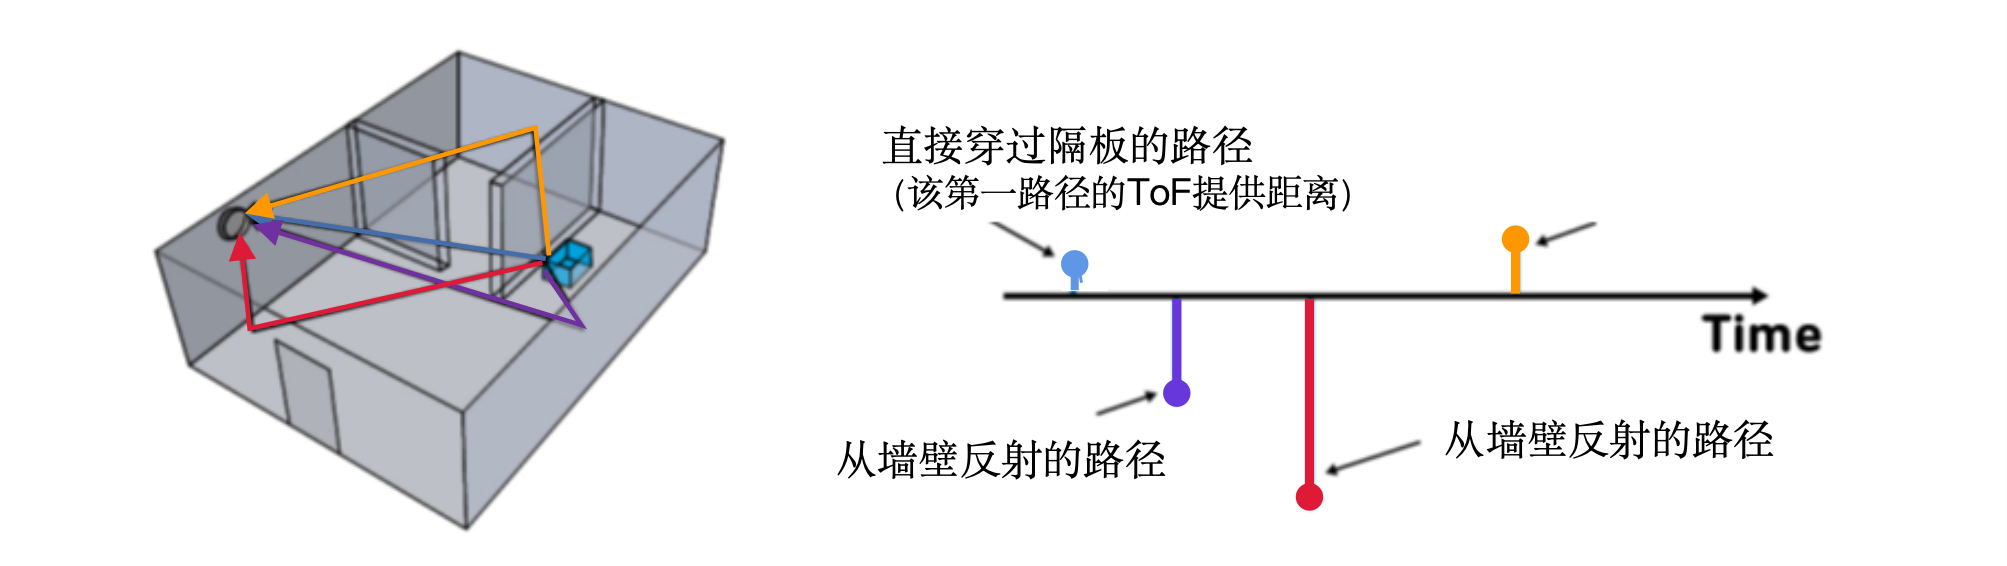
이 방식은 신호 세기의 영향을 받지 않으므로, 직사 신호가 중간의 벽을 통과하며 감쇠하더라도 계산 결과는 달라지지 않습니다.