거리 측정과 측위
TDoA
TDoA: 도달 시간차
도달 시간차(Time Difference of Arrival, TDoA)는 공간 내 태그 위치를 파악하는 확장성이 매우 뛰어난 방식입니다. 태그는 전체 과정에서 한 번만 신호를 보내면 되므로 전력 소모가 매우 적고 배터리 수명이 깁니다.
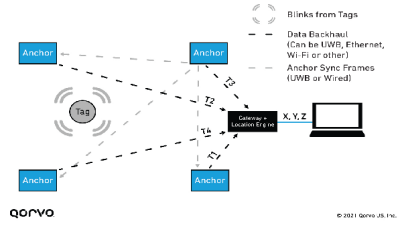
여러 앵커가 고정된 알려진 위치에 배치되고 엄격하게 시간 동기화됩니다. 이동 기기가 '비콘' 또는 '블링크' 신호를 보내면, 이를 수신한 각 앵커는 공통의 동기화된 시간 기준으로 도달 시각에 타임스탬프를 기록합니다. 여러 앵커의 타임스탬프는 중앙 위치 엔진으로 전달되고, 엔진은 다중 측량 알고리즘을 실행해 각 앵커까지의 도달 시간차로부터 기기 위치를 계산합니다. 결과는 아래 그림과 같이 이동 기기의 2D 또는 3D 위치이며, 이 방식은 RTLS(실시간 위치 시스템)에 널리 사용됩니다.
역방향 TDoA: GPS 방식
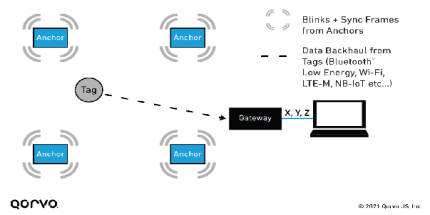
역방향 도달 시간차(Reverse TDoA). GPS와 유사한 역방향 TDoA 시스템도 구현할 수 있습니다. 앵커가 동기화된 블링크 신호(충돌을 피하기 위해 고정·알려진 오프셋 사용)를 전송하면, 이동 기기가 TDoA와 다중 측량으로 자신의 위치를 계산합니다. 아래 그림을 참고하세요.