거리 측정과 측위
SS-TWR
UWB로 거리와 위치를 측정하려면 '앵커(anchor)'와 '태그(tag)'라는 용어를 이해해야 합니다. 앵커는 일반적으로 위치가 알려진 고정형 UWB 기기이고, 태그는 보통 이동형 UWB 기기를 뜻합니다. 앵커와 태그는 정보를 교환해 서로의 거리를 구하며, 여러 앵커와 통신하면 태그의 정확한 위치를 알 수 있습니다. 일부 기기는 앵커와 태그 역할을 동시에 수행할 수 있습니다. 예를 들어 두 스마트폰이 UWB로 서로의 거리를 계산할 때, 그 과정에서 태그와 앵커 역할을 번갈아 수행할 수 있습니다.
양방향 거리 측정(Two-Way Ranging, TWR)은 UWB 무선 신호가 태그와 앵커 사이를 왕복하는 데 걸린 시간(ToF)을 구한 뒤, 그 시간에 빛의 속도를 곱해 거리를 계산합니다. 키리스 자동차 진입 시스템이 안전하고 정확한 거리 측정에 TWR을 사용하는 대표적인 사례입니다.
단방향 양방향 거리 측정(SS-TWR)
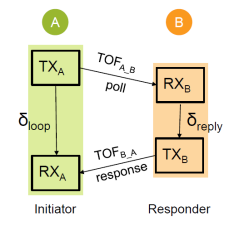
송신기(A)가 수신기 B에게 폴링(Poll) 신호를 보냅니다.
δreply는 B가 신호를 수신한 뒤 응답 신호를 보낼 때까지의 시간, 즉 수신기 내부의 처리 시간(지연)입니다. ToFA→B = ToFB→A이므로, 송신기는 송신부터 수신까지의 총 시간을 알 수 있습니다.
따라서: δloop = 2 × ToFA→B + δreply
그러므로 ToFA→B = (δloop − δreply) / 2로 계산할 수 있고, 거리는 '거리 = ToF × 빛의 속도'가 됩니다.