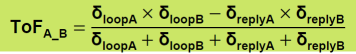UWB 지식 베이스

UWB 지식 베이스

초광대역(UWB)에 관한 모든 것 — 기술 기초, 대역과 채널, 거리 측정 방식(TWR / TDoA / PDoA), 생태계, 시장 및 적용 사례. Chipsbank 사내 교육 자료를 바탕으로 정리했습니다.

개요

UWB란?

업데이트 2026-04 · 6분 분량

UWB(Ultra-Wideband, 초광대역)은 안전한 마이크로 로케이션을 위해 최적화된 IEEE 802.15.4a/z 표준 기술입니다. 무선 신호가 두 기기 사이를 이동하는 데 걸리는 시간을 측정해 실내·실외에서 거리와 위치를 전례 없는 정확도로 계산하며, 오차는 수 센티미터 수준입니다.

센티미터급 정확도와 더불어 이 표준은 UWB가 각종 간섭에 강하고 견고하게 동작하도록 하는 데 초점을 맞추고 있어 높은 신뢰성을 보장합니다. 또한 저전력·저비용으로 설계되었고 다수의 연결 기기를 수용할 수 있습니다.

UWB는 이미 여러 산업과 응용 분야의 문제를 해결하는 데 활용되고 있습니다. 예를 들면:

키리스 자동차 진입

안전한 거리 측정 기반의 디지털 자동차 키 — 다가가면 잠금 해제, 멀어지면 잠금.

공장 효율과 안전

작업자·공구·자산의 실시간 위치 파악, 비상 시 신속한 인원 점검.

병원 자산 관리

병원 구내에서 필수 물품과 의료 장비의 위치 파악.

스마트 홈 제어

사람의 위치와 의도를 파악하는 '가리켜 제어하기' 방식의 기기 상호작용.

다른 무선 기술과 달리 UWB는 위치·거리·방향의 정밀하고 안전한 실시간 측정을 목적으로 설계되었으며 양방향 통신도 지원합니다. 대용량 데이터 전송에서 Wi-Fi나 블루투스를 대체하기 위한 것이 아니라, '감지'를 위해 존재하는 기술입니다.
개요

주요 장점

업데이트 2026-04 · 5분 분량

신호 세기가 아닌 비행 시간(ToF) 거리 측정

UWB의 핵심 장점 중 하나는 신호의 비행 시간(Time of Flight)을 이용해 기기 간 거리를 계산한다는 점입니다. Wi-Fi나 블루투스가 주로 사용하는 수신 신호 세기(RSSI) 방식보다 훨씬 정확합니다.

높은 시간 해상도

UWB 신호는 일반적인 협대역 기술보다 훨씬 넓은 대역폭을 사용합니다. 시간과 대역폭은 반비례 관계이므로 UWB 펄스는 매우 짧고 시간 해상도가 극히 높아 ToF를 정확히 결정할 수 있습니다. 또한 높은 시간 해상도와 짧은 파장 덕분에 다중 경로 간섭과 페이딩에 강합니다.

센티미터급 정확도

Wi-Fi나 BLE 같은 무선 기술과 비교해 UWB는 100배 더 정확하여 미터 단위가 아닌 센티미터 단위의 정밀도를 제공합니다. 작은 물체를 추적하거나, 물체가 벽의 어느 쪽에 있는지 알아야 할 때 매우 중요합니다.

실시간 측위에 적합한 초저지연

UWB의 지연은 마이크로초~나노초 수준으로 매우 낮지만, Wi-Fi와 블루투스는 수십~수백 밀리초입니다. UWB는 GPS보다 50배 빠르고 초당 최대 1,000회까지 갱신할 수 있어 일반 BLE 비콘보다 3천 배 빠릅니다. 따라서 자동화 시스템이나 드론처럼 빠르게 움직이는 물체를 다루는 응용에 적합합니다.

넓은 대역폭, 고속 통신까지

넓은 대역폭 덕분에 UWB는 고속 통신에도 적합합니다. 또한 IEEE 802.15.4a/z에 정의된 ToF 정보와 거리 결속 통신 기술을 사용하기 때문에, 거리와 위치를 감지하는 다른 무선 기술보다 높은 보안성을 제공합니다.

100×Wi-Fi·BLE 대비 측위 정확도 우위
1,000회/초최대 위치 갱신율
50×GPS 대비 속도 우위
센티미터급일반적인 거리 측정 정확도

개요

마이크로 로케이션의 미래

업데이트 2026-04 · 4분 분량

UWB의 가장 큰 잠재력은 완전히 새로운 세대의 마이크로 로케이션 시스템에 있습니다. Wi-Fi와 GPS가 이전에는 상상하기 어려웠던 응용의 길을 열었듯, UWB는 매우 정확한 위치와 거리 감지를 활용한 새로운 경험과 기능을 가능하게 할 것입니다.

오늘날 사람들은 크기에 관계없이 거의 모든 것을 실시간으로 찾을 수 있기를 기대합니다:

  • 집에서 차 키를 찾지 못할 때, 있는 곳으로 곧장 안내받는 것;
  • 식료품점에서 가장 좋아하는 커피 브랜드를 찾지 못할 때, 매대 단위로 안내받는 것;
  • 공장에서 보관함 속 특정 공구를 찾는 것;
  • 현장 관리자가 비상 상황에서 모든 사람이 건물을 빠져나갔는지 확인하는 것.

이 모든 상황에서 마이크로 로케이션이 도움이 됩니다. 단순히 물건이 '어디 있는지'만 알려주는 것이 아니라, 그 물건이 있는 자리로 안내합니다.

기술 원리

기술적 특징

업데이트 2026-04 · 5분 분량

UWB(Ultra-Wideband)는 넓은 주파수 대역에 좁은 펄스(일반적으로 나노초 수준의 매우 짧은 펄스 폭)를 보내는 것이 특징인 무선 통신 기술(IEEE 802.15.4a/z 기반)입니다. UWB는 이 좁은 펄스로 데이터를 전송하며, 전송 및 변조 방식이 Wi-Fi나 블루투스 같은 기존 반송파 변조 기술과 크게 다릅니다.

넓은 스펙트럼

수백 MHz에서 GHz급 대역까지 넓은 주파수 범위를 사용해 데이터를 전송하므로 주파수 이용 효율이 높습니다.

좁은 펄스

주파수상에서 매우 짧은 펄스를 보내 데이터를 전송하므로 간섭 저항성과 투과력이 뛰어납니다.

고속

일반적으로 낮은 전력으로도 높은 데이터 전송 속도를 구현합니다.

고해상도

시간 및 공간 해상도가 높아 다양한 거리 측정 알고리즘에 적합합니다.

전력 스펙트럼 밀도(PSD) — UWB는 3.1–10.6 GHz에서 매우 낮은 전력으로 아주 넓은 대역폭을 펼칩니다GPS 1.6GBLE / Zigbee 2.4GWi-Fi 2.4/5GUWB 3.1–10.6 GHz≥500 MHz 대역폭

기술 원리

주파수 대역과 채널

업데이트 2026-04 · 5분 분량

FCC가 정의한 UWB 주파수 범위는 3.1 GHz ~ 10.6 GHz입니다. 이 범위에서 IEEE 802.15.4는 여러 채널(Channel 0–15)을 정의하며, 개방된 채널은 국가·지역별로 약간 다릅니다.

UWB 채널 목록

채널중심 주파수 (MHz)대역폭 (MHz)국가 / 지역
0499.2499.2전용
13494.4499.2미국, EU
23993.6499.2미국, EU, 일본, 한국
34492.8499.2미국, EU, 일본, 한국
43993.61331.2미국, EU
56489.6499.2미국, EU
66988.8499.2미국, EU
76489.61081.6미국
87488.0499.2미국, EU, 한국, 중국
97987.2499.2미국, EU, 일본, 한국, 중국
108486.4499.2미국, EU, 일본, 한국, 중국
117987.21331.2미국, 일본, 한국, 중국
128985.6499.2미국, 일본, 한국
139484.8499.2미국, 일본, 한국
149984.0499.2미국, 일본, 한국
159484.81354.97미국, 일본, 한국

칩스뱅크(Chipsbank) CBU5000 시리즈 UWB SoC는 6–9 GHz 두 번째 대역 그룹에서 동작하며 Channel 5 / 6 / 8 / 9 / 10을 지원합니다.

기술 원리

기능 특성

업데이트 2026-04 · 4분 분량

UWB는 뛰어난 안전 거리 측정 기술로서 다섯 가지 측면에서 두각을 나타냅니다:

정확도

±10cm 오차로 Wi-Fi나 BLE 등 다른 무선 기술보다 수백 배 정확합니다.

성능

여러 경로로 도달한 UWB 펄스는 매우 짧아 서로 간섭하지 않고, 수신기가 수신된 펄스를 구분할 수 있어 다중 경로 환경에서도 우수한 성능을 보입니다.

실시간

지연 없음: 마이크로초~나노초 수준으로, Wi-Fi나 BLE의 수십~수백 밀리초와 대비됩니다. 갱신율은 초당 200~1,000회입니다.

보안

IEEE 802.15.4a/z에 정의된 거리 결속 통신과 ToF 정보를 결합해 사용합니다. 신호 세기 기반 거리 측정은 중계기 공격에 쉽게 속지만, ToF 방식에서는 중계기를 넣으면 도달 시간이 늘어나 측정 거리가 더 멀어지므로 공격이 무력화됩니다.

도달 거리

가시거리에서 약 100m급 범위.

기술 원리

Wi-Fi / BLE와 비교

업데이트 2026-04 · 3분 분량

아래 표는 UWB, Wi-Fi, BLE 세 측위 기술의 파라미터 비교입니다(참고용).

구분UWB 초광대역BLEWi-Fi
주파수 범위3.1–10.6 GHz2.4 GHz2.4 / 5.8 GHz
전송 속도최대 수백 Mbps최대 2 Mbps최대 Gbps
측위 지연<1밀리초3–5초3–5초
전송 거리최적 0–50m, 최대 200m최적 0–25m, 최대 100m최적 0–50m, 최대 100m
측위 정확도<10cm, 각도 <3°RSSI: 5–10m; AOA: 0.5–1m<10m
보안성더 높음높음높음
투과성강함약함강함
내간섭성강함약함강함
전력 소모낮음더 낮음높음

정리하면 BLE는 측위 지연이 수 초, 정확도는 미터급입니다. Wi-Fi는 빠르지만 전력 소모가 크고 정확도도 미터급입니다. 밀리초급 지연 + 센티미터급 정확도 + 저전력을 동시에 만족하는 것은 UWB뿐입니다.

거리 측정과 측위

거리 측정 원리: 펄스와 ToF

업데이트 2026-04 · 6분 분량

협대역 펄스 변조: BPSK와 BPM

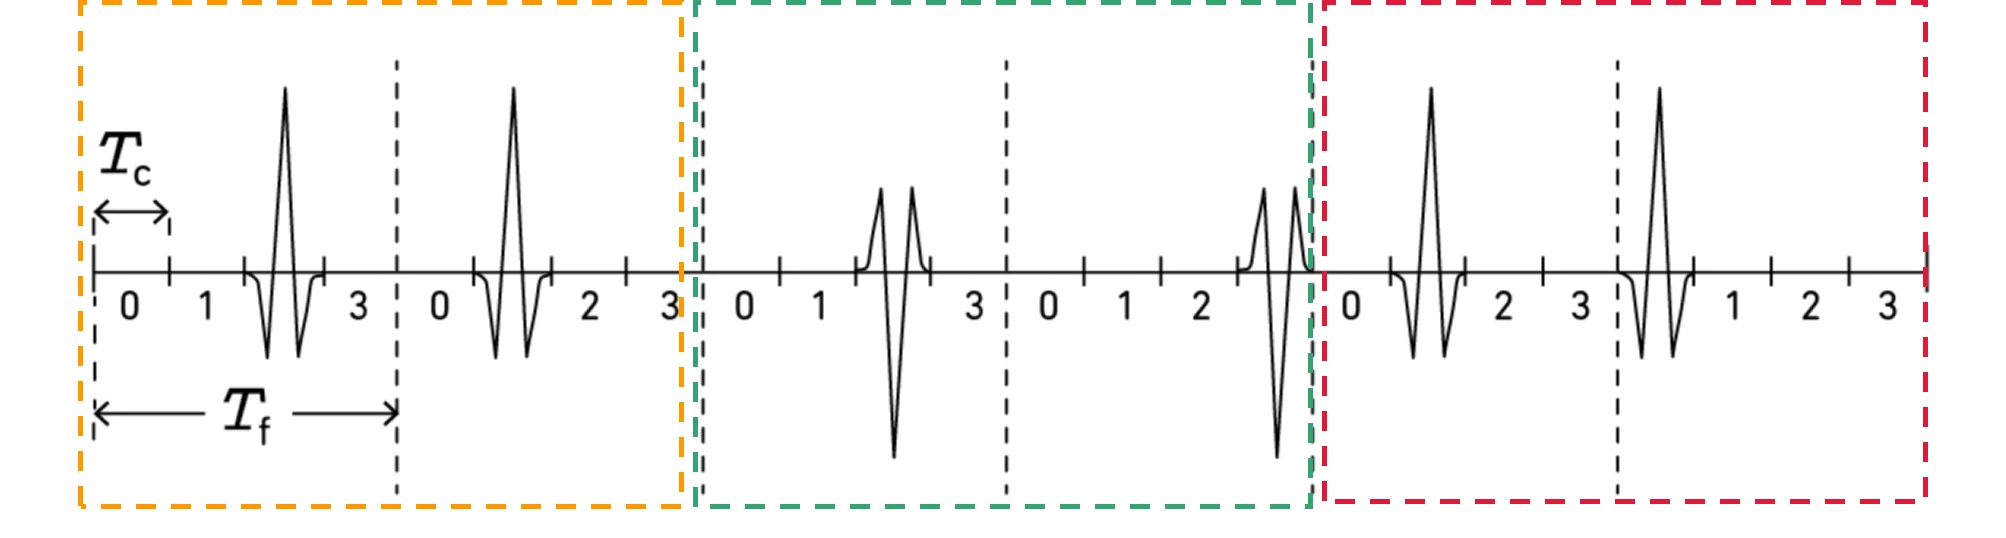
다른 무선 기술과 달리 UWB는 정보를 싣기 위해 진폭이나 주파수 변조를 사용하지 않습니다. 대신 매우 짧은 펄스(2나노초) 열을 사용하며 BPSK(이진 위상 편이 변조) 및/또는 BPM(버스트 위치 변조)로 데이터를 부호화합니다. 이 좁은 펄스는 에지가 뚜렷해 반사에 의한 다중 경로가 존재해도 도달 시간과 거리를 정확히 결정할 수 있습니다.

아래 BPSK 예에서 두 개의 연속된 임펄스 무선(IR) 신호가 한 심볼을 나타냅니다. IR 신호는 프레임(Tf) 내의 칩 간격(Tc) 중 하나를 차지할 수 있습니다. 시간 도약(TH) 코드는 신호가 전용 시간 프레임 내에서 차지할 정확한 위치를 결정해 UWB 시스템 간 간섭 가능성을 줄입니다. 예시에서 심볼의 TH 코드는 각각 {2, 1}, {2, 3}, {1, 0}이므로 첫 번째와 두 번째 신호는 각각 두 칩, 한 칩 간격만큼 이동합니다. 이 예에서 정보는 신호의 극성에 대응하므로 IR 스트림은 이진 데이터 "101"을 나타냅니다.

BPSK 임펄스 무선 신호 예시: 프레임 시간 Tf, 칩 간격 Tc, 시간 도약 TH 코드
BPSK 펄스 변조: 프레임 Tf 내에서 IR 신호가 시간 도약(TH) 코드에 따라 서로 다른 칩 위치를 차지하며, 극성이 이진 정보를 전달합니다.

ToF: 시간 × 빛의 속도 = 거리

여기에 ToF 정보를 결합하면, 다중 경로 반사가 흔한 실내에서도 UWB는 정확한 거리를 계산할 수 있습니다. UWB는 타임스탬프가 찍힌 신호를 이용해 신호가 두 기기 사이를 이동하는 데 걸린 시간을 계산한 뒤, 그 시간에 신호의 속도(빛의 속도)를 곱해 거리를 얻습니다.

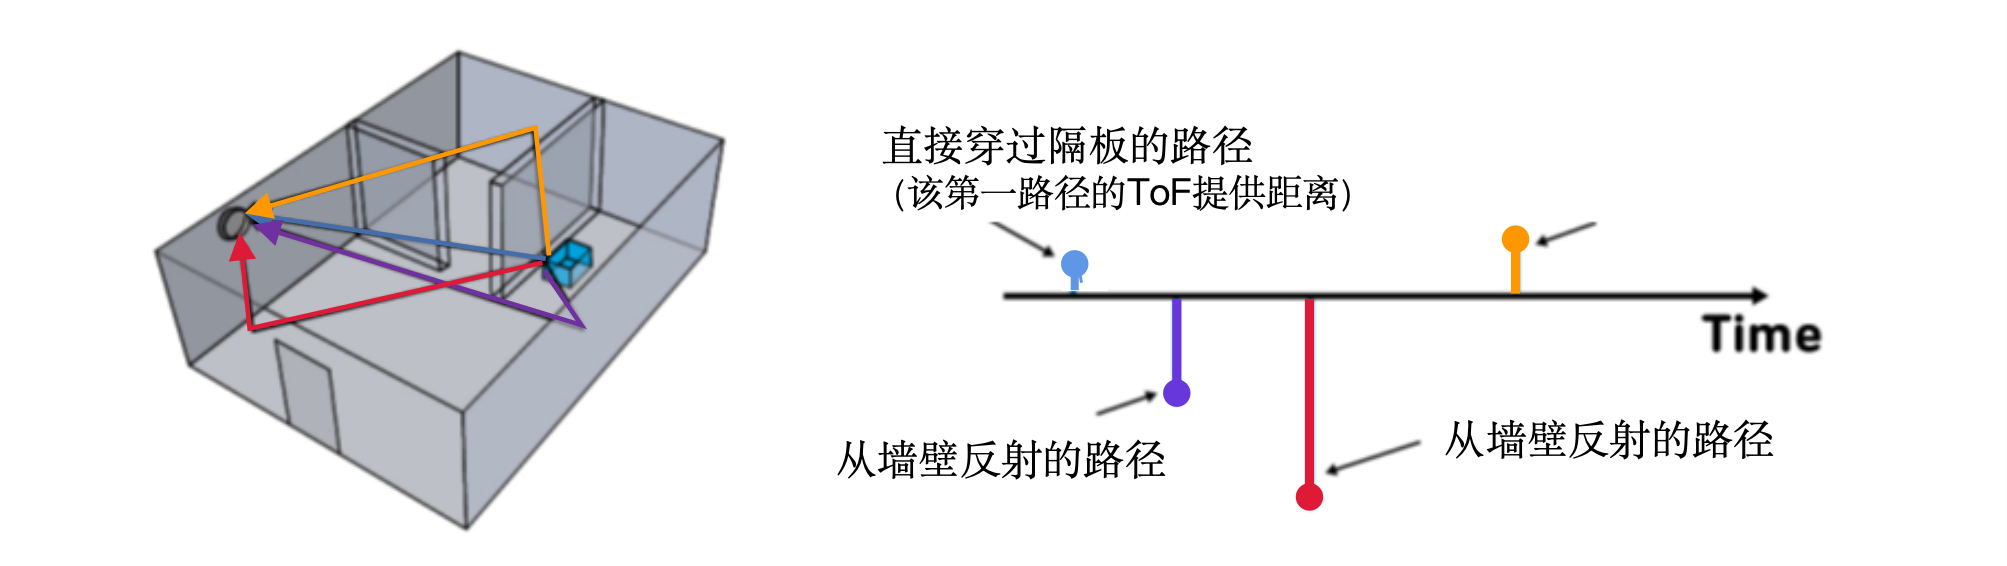
아래 그림은 실내에서 ToF로 거리를 계산할 때의 이점을 보여줍니다. 파란색 기기가 보낸 UWB 신호는 여러 경로를 거쳐 벽에 있는 회색 기기에 도달합니다. 한 경로는 중간의 벽을 직접 통과해 회색 기기에 도달하고, 다른 경로는 반사를 거치므로 더 깁니다. 직사 경로가 가장 짧으므로 가장 먼저 도착하며 ToF 계산에 사용됩니다. 나머지 신호는 무시해도 됩니다. 많은 주자가 결승선에 도착하지만 첫 번째 주자만 우승하는 경주와 같습니다.

실내 다중 경로 환경에서의 ToF 거리 측정: 직사 경로가 먼저 도착하고 반사 경로가 뒤따름
다중 경로 환경에서의 최초 도달 경로: 직사 신호가 가장 먼저 도착해 ToF 계산에 사용되며, 이후의 반사 경로는 결과에 영향을 주지 않습니다.

이 방식은 신호 세기의 영향을 받지 않으므로, 직사 신호가 중간의 벽을 통과하며 감쇠하더라도 계산 결과는 달라지지 않습니다.

거리 측정과 측위

SS-TWR

업데이트 2026-04 · 5분 분량

UWB로 거리와 위치를 측정하려면 '앵커(anchor)'와 '태그(tag)'라는 용어를 이해해야 합니다. 앵커는 일반적으로 위치가 알려진 고정형 UWB 기기이고, 태그는 보통 이동형 UWB 기기를 뜻합니다. 앵커와 태그는 정보를 교환해 서로의 거리를 구하며, 여러 앵커와 통신하면 태그의 정확한 위치를 알 수 있습니다. 일부 기기는 앵커와 태그 역할을 동시에 수행할 수 있습니다. 예를 들어 두 스마트폰이 UWB로 서로의 거리를 계산할 때, 그 과정에서 태그와 앵커 역할을 번갈아 수행할 수 있습니다.

양방향 거리 측정(Two-Way Ranging, TWR)은 UWB 무선 신호가 태그와 앵커 사이를 왕복하는 데 걸린 시간(ToF)을 구한 뒤, 그 시간에 빛의 속도를 곱해 거리를 계산합니다. 키리스 자동차 진입 시스템이 안전하고 정확한 거리 측정에 TWR을 사용하는 대표적인 사례입니다.

단방향 양방향 거리 측정(SS-TWR)

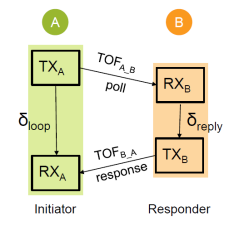
송신기(A)가 수신기 B에게 폴링(Poll) 신호를 보냅니다.

δreply는 B가 신호를 수신한 뒤 응답 신호를 보낼 때까지의 시간, 즉 수신기 내부의 처리 시간(지연)입니다. ToFA→B = ToFB→A이므로, 송신기는 송신부터 수신까지의 총 시간을 알 수 있습니다.

따라서: δloop = 2 × ToFA→B + δreply

그러므로 ToFA→B = (δloop − δreply) / 2로 계산할 수 있고, 거리는 '거리 = ToF × 빛의 속도'가 됩니다.

SS-TWR 양방향 통신 흐름: Initiator A와 Responder B의 TX/RX 교환
SS-TWR 흐름: A가 Initiator로서 poll을 보내고, B가 Responder로서 이를 받아 response로 회신합니다. A는 루프 시간에서 B의 처리 지연을 빼 양방향 비행 시간을 구합니다.

거리 측정과 측위

DS-TWR

업데이트 2026-04 · 4분 분량

DS-TWR: 양방향 이중 거리 측정

SS-TWR은 간단하지만 송신측과 수신측의 클록 기준 차이가 ToF 오차를 유발합니다. 칩스뱅크는 SS-TWR의 이런 단점을 개선하기 위해 클록 오차를 보상하는 연구개발을 많이 진행했습니다. 클록 주파수 오차는 일반적으로 ppm 수준이며 ppb 수준까지 보상할 수 있습니다. 신호 세기가 좋지 않을 때 보상하지 않으면 거리 오차가 2m 이상 발생하지만, 칩스뱅크는 오차를 2cm 미만으로 줄일 수 있습니다.

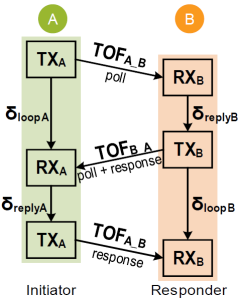
칩스뱅크의 클록 보상 방식을 사용하지 않는다면 양방향 이중 거리 측정(DS-TWR) 기술로 이 문제를 해결할 수 있습니다. 아래 그림을 참고하세요.

각 기기가 자신의 ToF를 계산한 뒤, 두 기기의 클록 차이를 보상해 측정 정확도를 높입니다.

이 방식은 세 개의 프레임을 전송해야 하므로 더 많은 전력을 소모합니다.

DS-TWR 세 프레임 교환 흐름: Initiator A와 Responder B의 poll / response / final 상호작용
DS-TWR은 세 개의 프레임(poll, response, final)으로 A와 B가 각각 loop와 reply 시간을 계산해 클록 오차를 상쇄합니다.
DS-TWR ToF 계산 공식
DS-TWR은 A와 B 양단의 δloop와 δreply를 종합해 더 정확한 단방향 ToF를 얻습니다.

거리 측정과 측위

TDoA

업데이트 2026-04 · 5분 분량

TDoA: 도달 시간차

도달 시간차(Time Difference of Arrival, TDoA)는 공간 내 태그 위치를 파악하는 확장성이 매우 뛰어난 방식입니다. 태그는 전체 과정에서 한 번만 신호를 보내면 되므로 전력 소모가 매우 적고 배터리 수명이 깁니다.

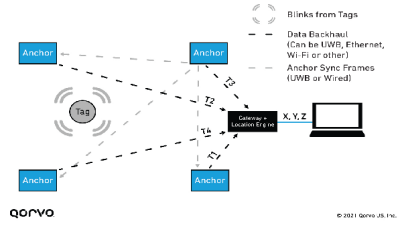
여러 앵커가 고정된 알려진 위치에 배치되고 엄격하게 시간 동기화됩니다. 이동 기기가 '비콘' 또는 '블링크' 신호를 보내면, 이를 수신한 각 앵커는 공통의 동기화된 시간 기준으로 도달 시각에 타임스탬프를 기록합니다. 여러 앵커의 타임스탬프는 중앙 위치 엔진으로 전달되고, 엔진은 다중 측량 알고리즘을 실행해 각 앵커까지의 도달 시간차로부터 기기 위치를 계산합니다. 결과는 아래 그림과 같이 이동 기기의 2D 또는 3D 위치이며, 이 방식은 RTLS(실시간 위치 시스템)에 널리 사용됩니다.

TDoA 측위 구조: 여러 Anchor가 Tag의 Blink를 수신해 타임스탬프를 찍고 Gateway + Location Engine으로 전송
TDoA 구조: 여러 앵커가 태그의 블링크를 동기화된 시간 기준으로 타임스탬프한 뒤 중앙 위치 엔진으로 보내 X, Y, Z를 계산합니다.

역방향 TDoA: GPS 방식

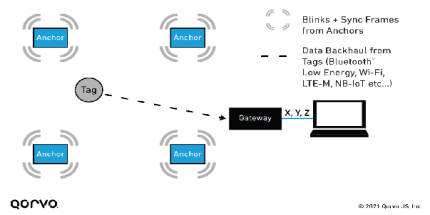
역방향 도달 시간차(Reverse TDoA). GPS와 유사한 역방향 TDoA 시스템도 구현할 수 있습니다. 앵커가 동기화된 블링크 신호(충돌을 피하기 위해 고정·알려진 오프셋 사용)를 전송하면, 이동 기기가 TDoA와 다중 측량으로 자신의 위치를 계산합니다. 아래 그림을 참고하세요.

역방향 TDoA 구조: Anchor가 Blink와 Sync Frame을 보내고 Tag가 수신해 스스로 위치를 계산한 뒤 BLE·Wi-Fi·LTE-M 등으로 회신
역방향 TDoA: 앵커가 동기화 신호를 보내고 기기가 스스로 위치를 계산하므로, 원시 타임스탬프를 중앙 엔진으로 보낼 필요가 없어 개인정보에 민감한 환경에 더 적합합니다.

거리 측정과 측위

PDoA

업데이트 2026-04 · 4분 분량

PDoA: 도달 위상차

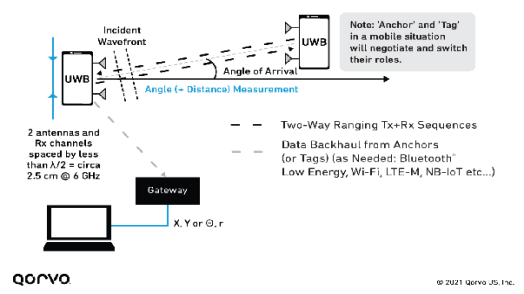
도달 위상차(Phase Difference of Arrival, PDoA)를 이용하면 두 기기가 다른 기반 시설 없이도 거리와 방향 정보를 조합해 상대 위치를 계산할 수 있습니다. P2P 응용이나 구축해야 할 기반 시설의 양을 줄이는 데 중요합니다.

PDoA를 위해서는 한쪽 기기에 최소 두 개의 안테나가 있어야 합니다. 그 기기가 다른 기기의 신호를 수신하면 각 안테나에 도달한 신호의 위상차를 측정하고, 측정된 위상차를 거리차로 환산합니다: P = λ × Δφ / (2π). 비행 시간으로 거리를 얻었으므로 남은 것은 고등학교 수학입니다. 몇 개의 방정식으로 입사 신호의 방향을 구할 수 있습니다.

PDoA 원리: Anchor/Tag가 두 안테나의 위상차로 입사파의 방향과 거리를 측정
PDoA 원리: 최소 두 개의 안테나로 도달 신호의 위상차를 측정해 거리차로 환산하고, ToF 거리와 결합해 도래 방향과 상대 위치를 구합니다.

이제 수신 기기는 송신 기기의 방향과 거리를 알게 됩니다. 이는 스마트폰이 가리키는 기기에 연결되는 것과 같은 '공간 인식' 상호작용의 물리적 기반입니다. 칩스뱅크 CBU5000의 1T3R 구조는 3D AOA(3차원 도래각)까지 구현할 수 있습니다.

생태계와 시장

주요 기업 동향

업데이트 2026-08 · 6분 분량

시장은 변곡점에 있습니다. UWB는 플래그십 기기의 실험 단계에서 대규모 도입 단계로 이동하고 있으며, 주요 기업의 스마트폰·웨어러블·자동차 디지털 키·트래커에 UWB가 속속 기본 탑재되고 있습니다. 다음은 2025~2026년 주요 기업의 최신 동향입니다(공개 보도 및 기업 발표 기준).

애플 Apple

2026년 1월, 아이폰 17과 동일한 2세대 초광대역(U2) 칩을 탑재한 2세대 AirTag를 출시했습니다. 정밀 찾기(Precision Finding) 유효 거리는 1세대보다 약 50% 향상되었고, 처음으로 애플 워치(S9 이후, Ultra 2 이후, watchOS 26.2.1+)에서 직접 정밀 위치 확인을 지원합니다. 아이폰 15 이후(아이폰 16e 제외)는 더 먼 거리에서 찾기가 가능하며, iOS 26에는 '물품 위치 공유' 기능이 추가되어 50개 이상의 항공사와 협력해 수하물 분실률을 낮추고 있습니다.

삼성 Samsung

Galaxy SmartTag 2는 이미 UWB와 블루투스 5.3을 채택해 SmartThings Find와 Compass View로 센티미터급 방향 안내를 제공합니다. 다수의 보도에 따르면 삼성은 2026년 9~10월 Galaxy S26 FE와 함께 Galaxy SmartTag 3를 출시할 계획이며, UWB 정밀 측위를 대폭 강화하고 블루투스 5.4, IP68, 더 큰 스피커, 프로그래밍 가능한 스마트 버튼을 추가해 AirTag를 겨냥합니다.

샤오미 Xiaomi

샤오미 17 Pro / 17 Pro Max는 퀄컴 FastConnect 7900(Wi-Fi 7 + 블루투스 + UWB 통합)을 탑재해 UWB를 플래그십 핵심 판매 포인트로 끌어올렸습니다. 샤오미 17 Ultra는 UWB를 내장해 샤오미 YU7의 디지털 키로 동작합니다(접근 시 잠금 해제, 하차 시 잠금, 프런트·리어 트렁크 개방). 샤오미 11 Ultra의 '한 손가락 연결'부터 15S Pro, 17 시리즈까지 UWB는 샤오미 생태계에서 플래그십 기본 사양이 되었습니다.

화웨이 Huawei

화웨이는 UWB 자동차 키의 선도 기업입니다. Mate XT 트리폴드는 방정표 바오 8의 UWB 키(접근 시 잠금 해제, 하차 시 잠금)를 세계 최초로 지원했고 화웨이 워치 잠금 해제도 호환됩니다. 덴자 N9, N8L 등도 화웨이 UWB와 연동됩니다. 주목할 점은 니어링크(NearLink) SLP 프로토콜이 부상하면서 화웨이의 기술 노선이 점차 니어링크로 기울고 있으며, 일부 차종이 새 표준을 채택하기 시작했다는 것입니다.

퀄컴 Qualcomm

FastConnect 7900은 스냅드래곤 8 5세대 등에 탑재되어 Wi-Fi 7, 블루투스, UWB를 단일 칩에 통합하고 AI로 전력과 성능을 최적화해, UWB 디지털 자동차 키와 실내 내비게이션을 더 많은 안드로이드 플래그십에 보급하고 있습니다. MWC 2026(2026년 3월)에서 퀄컴은 후속작 FastConnect 8800을 추가로 발표했습니다. UWB(802.15.4ab), Wi-Fi 8, 블루투스 7, Thread 1.5를 다시 단일 칩에 통합하고, 처음으로 4×4 RF 구조(7900은 2×2)를 채택해 최대 속도를 11.6Gbps로 두 배 높이고 커버리지를 약 3배 넓혔으며, UWB와 Wi-Fi 거리 측정을 결합한 Proximity AI도 도입했습니다. 이 칩은 2026년 말 차세대 스냅드래곤 플래그십 플랫폼과 함께 양산될 예정이며, UWB 자동차 키와 실내 내비게이션을 더 넓은 안드로이드 진영으로 확산시킬 것입니다.

구글 Google

안드로이드 UWB Jetpack 라이브러리는 2025년 1월부터 Pixel Pro 시리즈, Pixel Fold, Pixel Tablet, 모토로라 Edge 50 Ultra, 삼성 플래그십 등을 지원합니다. Pixel 10 Pro 전 라인업에 UWB가 탑재되어 Find Hub 정밀 찾기와 구글 월렛 UWB 디지털 자동차 키(BMW, 현대, 기아, 메르세데스-벤츠 등)와 연동됩니다. 다만 일부 구형 Pixel(6/7 Pro)은 UWB 하드웨어가 있지만 정밀 찾기가 개방되지 않았습니다.

칩 기업과 표준 동향

NXP

Trimension 시리즈가 지속적으로 진화하고 있습니다. NCJ29D6은 2025년 12월 FiRa Core 3.0 인증을 통과했으며, 차량용 UWB IC로는 최초로 BMW와 CCC Digital Key 상호운용 인증을 완료해 디지털 자동차 키의 주력 칩 중 하나입니다.

Qorvo

2025년 3월 3세대 UWB SoC QM35825(올인원, 4개 RF 포트 + Cortex-M33, 거리 정확도 ±5cm, AoA ±2°)를 출시하고 차량용 QPF5100Q를 함께 내놓았습니다. 2026년 5월에는 QPK3000 모듈을 발표해 UWB RTLS를 기업용 Wi-Fi 액세스 포인트에 직접 통합함으로써 구축 비용을 크게 낮췄습니다.

FiRa / CCC 표준

FiRa 컨소시엄은 2025년 Core 3.0 규격을 발표했고, 2026년 Core 4.0에서는 UL-TDoA와 Aliro(스마트 홈 접근) 지원을 추가했습니다. CCC 디지털 키 3.0은 UWB를 정밀 거리 측정 계층으로 규정하며, 2025년에는 인증 범위를 BLE+UWB로 확대해 연중 115개 제품에 인증을 부여했습니다(BMW, 아우디, 니오, 샤오펑 등 포함).

생태계와 시장

시장과 성장

업데이트 2026-04 · 4분 분량

UWB는 더 많은 시장으로 확산되고 있습니다. ABI Research는 향후 5년간 UWB 기기 출하량이 연평균 14% 성장해 2023년 4억 3,500만 대에서 2028년에는 약 13억 대에 이를 것으로 전망합니다. 대형·중소형 칩 공급업체 모두 UWB가 가져올 기회를 인식하고 있습니다.

4억 3,500만 → 13억 대2023 → 2028 글로벌 UWB 기기 출하량(ABI Research)
연 14%2023–2028 연평균 성장률(CAGR)
21%지난해 UWB를 탑재한 스마트폰 출하 비중
약 50%2028년 UWB를 내장할 스마트폰 비중

지난해 스마트폰 출하량의 21%가 UWB를 포함했으며, 여기에는 애플, 삼성, 구글, 샤오미의 제품이 포함됩니다. ABI Research에 따르면 2028년에는 스마트폰의 거의 절반이 UWB를 탑재할 것으로 예상됩니다.

응용 시장 분포

UWB 응용은 사물인터넷, 자동차, 웨어러블, 스마트 홈, 소비자 가전, 가정 엔터테인먼트 및 커넥티드 홈 기기, 휴대용 소비자 가전, 네트워킹, PC와 액세서리, 스마트폰과 피처폰 등 여러 시장에 걸쳐 있습니다. 센티미터급 정확도를 지닌 안전한 근거리 무선 도구로서, 신제품 출시와 새로운 시장 참여자의 진입이 이 기술의 잠재력과 전망을 계속 입증하고 있습니다.

적용 분야

적용 사례 개요

업데이트 2026-04 · 4분 분량

UWB는 일상과 업무에 빠르게 스며들 것입니다. 주요 적용 사례는 다음과 같습니다:

스마트 리테일

태그 시장, 비접촉 모바일 결제, 무인 매장, 유동 인구 분석, 쇼핑 행동 분석, 타깃 마케팅.

스마트 시티 / 교통

실내 내비게이션, 차량 디지털 키, 라이더 식별, 승차권 확인, 교통 요금 결제, 주차장 출입 통제.

스마트 홈

주거 출입 통제, 증강현실 게임, 제스처 기반 제어, 가상현실 게임, 주변 사람·물건 찾기, 기기 활성화.

스마트 제조

출입 통제, 물리적 접근 제어, 실내 내비게이션, 비상 시 인원 집결, 자산 추적, 장비 찾기.

표준과 최신 동향

IEEE 802.15.4ab

업데이트 2026-08 · 7분 분량

UWB 기술 체계는 IEEE 802.15.4 표준을 기반으로 계속 진화하고 있습니다. 4a는 측위용 HRP-UWB PHY를 도입했고, 4z는 그 위에서 안전한 거리 측정을 강화했으며, 802.15.4ab의 핵심 키워드는 '능력 확장'에 가깝습니다. 4z의 핵심이 '측정이 안전한가'였다면, 4ab가 답하려는 질문은 'UWB가 스마트폰·자동차·IoT·스마트 홈·산업 현장에 들어온 지금, 차세대 근거리 무선 응용을 지원하려면 어떤 능력이 더 필요한가'입니다.

4ab의 강화 방향

802.15.4ab는 UWB PHY, MAC 및 관련 거리 측정 기술을 강화하면서도 ERDEV(Enhanced Ranging Capable Devices, 4z에서 도입)와의 하위 호환성을 유지합니다. 강화 범위는 매우 넓습니다:

  • 부호화, 프리앰블, 변조 방식의 확장;
  • 새로운 동작 주파수와 간섭 완화(coexistence);
  • 고신뢰 거리 측정 및 저전력 메커니즘;
  • 협대역 보조(Narrowband assist);
  • UWB 센싱(레이더 방식 감지);
  • 저전력·저지연 스트리밍과 고데이터율 스트리밍.

HRP-UWB의 네 가지 기기 능력

4ab는 4z의 HRP-ERDEV를 기반으로 HRP-EMDEV를 정의·강화하고, HRP-SDEV, HRP-ARDEV, HRP-LLDDEV 등을 도입해 UWB를 '거리 측정'에서 '다중 능력 플랫폼'으로 끌어올립니다:

HRP-EMDEV(기본 강화 계층)

4ab의 기본 강화 모드: PHR과 Payload에 K=7 컨벌루션 코드 적용을 의무화하고, 1.95 / 62.4 / 124.8 Mbps 등 여러 속도를 지원하도록 요구합니다. 더 강한 부호화, 더 다양한 변조, 더 유연한 데이터 속도는 이후 저지연 데이터, 향상된 거리 측정, 센싱 능력의 기반이 됩니다.

HRP-SDEV(표준화된 센싱)

UWB를 거리·측위에서 레이더 감지로 확장하는 표준화입니다. SENS configuration 0은 필수, 1/2은 선택이며, SENS는 SYNC/SFD와 동일한 프리앰블 코드를 재사용합니다. 센싱 펄스 형상 요구 조건은 ERDEV보다 엄격해, 펄스 전후의 에너지가 모두 4% 미만이어야 합니다(ERDEV는 펄스 이전 에너지만 제한). 그래야 반향을 깨끗하게 해석할 수 있습니다.

HRP-ARDEV(향상된 거리 측정)

ERDEV를 기반으로 거리 측정의 신뢰성과 정확도를 더욱 높이며, 디지털 자동차 키처럼 안전한 거리 측정 요구가 높은 시나리오를 겨냥합니다.

HRP-LLDDEV(저지연/저전력 데이터 전송)

저전력·저지연 스트리밍과 고데이터율 스트리밍처럼 '거리 측정하면서 동시에 데이터를 보내야' 하는 시나리오를 겨냥해, UWB가 통신 기능도 함께 담당하도록 합니다.

표준과 최신 동향

FiRa 컨소시엄

업데이트 2026-04 · 4분 분량

FiRa 컨소시엄은 초광대역(UWB) 기술의 안전하고 정밀한 위치 측정 능력을 활용해 사람과 기기에 정확한 위치 인식을 제공함으로써, 우리가 환경과 상호작용하는 방식을 바꾸는 것을 목표로 하는 회원 주도 조직입니다. FiRa는 기술 규격과 인증을 발전시키고, 효과적인 규제를 옹호하며, 폭넓은 UWB 사용 사례를 정의함으로써 서로 다른 칩·기기·솔루션 간의 상호운용성을 보장합니다.

핵심 규격 2.0

FiRa는 핵심 기술 및 시험 규격 2.0을 성공적으로 발표하여 실내 내비게이션, 사람·물건 찾기, 스마트 홈 기기 터치 제어 등 세 가지 새로운 사용 사례를 지원합니다.

인증 프로그램 2.0

FiRa는 확장된 인증 프로그램 2.0을 발표해 회원사가 새로운 사용 사례를 지원하는 UWB 제품을 개발할 수 있도록 하고, UWB 기술 채택을 촉진합니다.

기업 회원

애플, 시스코, 구글, 화웨이 등 세계적인 전자·반도체 제조업체와 선도적인 연구소 및 교육 기관이 참여하고 있습니다.

전략적 제휴

FiRa는 CCC(Car Connectivity Consortium)와 전략적 제휴를 맺어 CCC 디지털 키용 UWB 기술의 원활한 상호운용성과 확장성을 보장합니다.

UWB 레이더

레이더 센싱

업데이트 2026-08 · 6분 분량

기존 UWB 응용은 보통 두 기기가 통신해 신호의 비행 시간으로 거리를 계산하고, 여러 안테나로 방향을 판단하는 방식이었습니다. 반면 UWB 레이더는 다른 방식으로 동작합니다. 기기가 초광대역 펄스를 능동적으로 발사하면서 인체, 차량, 가구, 벽 등 대상의 반사 신호를 동시에 수신하고, 연속적인 반사 신호의 변화를 분석해 공간에서 무슨 일이 일어나는지 판단합니다.

UWB 레이더의 네 가지 특성

비영상 감지, 개인정보 친화적

얼굴, 영상, 소리를 직접 수집하지 않고 무선 신호 반사의 변화(사람이 있는지, 움직이는지, 어느 구역에 있는지)만 분석합니다. 침실, 노인 돌봄, 호텔 객실, 회의실, TV 상호작용처럼 개인정보에 민감한 공간에 적합합니다.

'사람이 있다'에서 '사람이 어디에 있다'로

뚜렷한 열 움직임만 감지하는 기존 PIR과 달리, UWB 레이더는 거리·방향·구역 정보를 결합해 사람이 다가오는지, 지정 구역에 들어왔는지, 머물고 있는지, 가까워지는지·멀어지는지·정지해 있는지, 어떤 구역이 변했는지 판단합니다. 즉 더 정교한 '공간 이해'로 나아갑니다.

미세한 변화 감지

사람이 가만히 있어도 호흡에 의한 가슴·복부의 미세한 움직임이 있습니다. 시계열 분석, 필터링, 추적 알고리즘을 통해 호흡과 관련된 변화 추세를 추출할 수 있어, 정적 재실 확인, 수면 보조, 노인·영유아 돌봄, 비접촉 상호작용에 적합합니다.

거리 측정·지향·상호작용과의 융합

동일한 UWB 플랫폼에서 제품 요구에 따라 정밀 거리 측정, 지향 판단, 재실 감지, 구역 감지, 궤적 추적, 미세 동작 및 호흡 추세 감지, 안전한 상호작용, 디지털 키를 조합해 구현할 수 있습니다. 서로 독립된 여러 모듈이 아닙니다.

산업 동향: 측위에서 감지·상호작용 융합으로

FiRa는 2025년 Core 4.0 규격과 인증 프로그램을 발표하며 UWB 기기 간 상호운용성과 생태계 확산을 지속적으로 추진하고 있습니다. 업계에서도 UWB를 존재 감지, 차량 내 아동 방치 감지(CPD), 호흡 같은 미세 동작 감지, 스마트 홈과 소비자 가전의 비접촉 상호작용에 활용하는 방안을 모색 중입니다. UWB는 '기기를 찾는' 기술에서, 기기가 사용자의 위치·행동·공간 상태를 이해하게 하는 능력으로 진화하고 있습니다.

칩스뱅크의 UWB 레이더 진행 상황

칩스뱅크는 소비자 가전과 스마트 공간에서의 UWB 레이더 적용을 위해 여러 솔루션 검증을 완료했으며, 알고리즘·안테나·구조·완제품 경험 최적화를 지속하고 있습니다:

  • 실외 이륜차 센티넬 레이더: 차량 주변에 사람이 접근하는지, 대상이 설정 구역에 들어왔는지, 이동 추세는 어떤지를 감지해 주차·충전·주차 감시·도난 경고를 보조합니다. 경보기, 조명, 카메라와 연동할 수 있으며 카메라에 의존하지 않습니다.
  • TV 지향과 레이더의 동시 동작: TV가 '리모컨 지향 상호작용'을 지원하면서도 공간 인식을 유지해 사용자의 조작 의도를 더 잘 파악하게 합니다. 측위, 지향, 레이더 감지가 서로 독립적이지 않고 협력하도록 합니다.

부록

주요 용어

업데이트 2026-04 · 3분 분량

UWB 분야에서 자주 보이는 용어 설명입니다:

약어전체 용어설명
IEEEInstitute of Electrical and Electronics Engineers전기·전자 및 컴퓨팅 분야와 관련 과학기술 분야의 세계 최대 전문 학회입니다. Wi-Fi 표준, 이더넷 표준 등이 여기서 정의되었습니다.
ToFTime of Flight신호가 한 지점에서 다른 지점으로 전파되는 데 걸리는 시간.
LoSLine of Sight물리적 무선 채널 구성에서 송신기와 수신기 사이에 직접적인 가시선이 존재하는 상태.
NLoSNon Line of Sight물리적 무선 채널 구성에서 송신기와 수신기 사이에 직접적인 가시선이 없는 상태. 예를 들어 벽이 가로막고 있는 경우.
RTLSReal Time Location System다양한 물품의 실시간 위치 정보를 제공하도록 설계된 시스템.
TWRTwo Way RangingToF 기반의 거리 측정 방법으로, 송신기와 수신기의 양방향 통신으로 계산합니다.
TDoATime Difference of Arrival송신기 위치 정보를 도출하는 방법입니다. 물리적으로 다른 두 위치(시계가 동기화된)에서의 전파 도달 시간을 기록하고, 도달 시간의 차이로 송신기 위치에 대한 정보를 얻습니다. 서로 다른 위치에서 여러 번 TDoA를 측정하면 송신기 위치를 유일하게 결정할 수 있습니다.
PDoAPhase Difference of Arrival안테나 배열의 각 소자에 수신된 신호의 위상차로부터, 안테나 배열로 입사하는 전파의 전파 방향을 결정하는 방법.