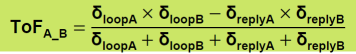UWB 知识库

UWB 知识库

系统了解超宽带(UWB):从技术原理、频段信道,到测距定位、生态市场与落地应用——内容整理自芯邦内部技术培训材料以及友商公开资料。

UWB 概述

什么是 UWB

更新于 2026-04 · 6 分钟

UWB(Ultra-Wideband,超宽带)是一种针对安全微定位应用进行优化的 IEEE 802.15.4a/z 标准技术。通过测量无线信号在设备之间传输所需的时间,它能够在室内或室外计算距离和位置,达到前所未有的准确度——在几厘米内。

除了厘米级的距离精度外,该标准的重点还在于定义一个使 UWB 具有鲁棒性并对各种形式干扰免疫的标准,确保高可靠性。标准同时考虑了低功耗、低成本,并具备支持大量连接设备的要求。

UWB 已经被应用于解决许多不同行业和应用中的问题,包括:

无钥匙汽车进入

基于安全测距的数字车钥匙,靠近解锁、远离落锁。

工厂效率与安全

实时定位人员、工具与资产,紧急情况快速清点。

医院资产管理

在院区内定位必需品与医疗设备。

智能家居控制

指向即控的设备交互,感知人的位置与意图。

与其他射频(RF)技术不同,UWB 专门设计用于实现位置、距离和方向的精确、安全和实时测量,同时支持双向通信——它不是为了替代 Wi-Fi 或蓝牙的数据传输而存在,而是为“感知”而生。
UWB 概述

关键优势

更新于 2026-04 · 5 分钟

飞行时间(ToF)测距,而非信号强度

UWB 的关键优势之一,是利用信号的飞行时间(Time of Flight)来计算设备之间的距离。这种方法比 Wi-Fi 和蓝牙通常使用的接收信号强度指示器(RSSI)方法要准确得多。

高时间分辨率

UWB 信号的带宽比普遍的窄带技术大得多。由于时间和带宽之间的反比关系,UWB 信号非常短,时间分辨率极高,能够准确确定 ToF。此外,高时间分辨率和短波长使 UWB 信号更加抗多径干扰和衰落。

厘米级精度

与 Wi-Fi 或蓝牙低功耗(BLE)等 RF 技术相比,UWB 的精度高出 100 倍,可以在厘米级而不是米级内提供精确度。这在跟踪/定位小物体、或需要知道某物体在墙的一侧还是另一侧时非常重要。

极低延迟,适合实时定位

UWB 具有非常低的延迟——微秒、纳秒级,而 Wi-Fi 和蓝牙的延迟通常为几十甚至几百毫秒。UWB 比 GPS 快 50 倍,每秒更新可高达 1,000 次,比标准 BLE 信标快三千倍。这使它非常适用于自动化系统和涉及快速移动物体的应用(如无人机)。

大带宽,兼顾高速通信

大带宽也使 UWB 系统适用于高速通信。同时,由于 UWB 利用了 IEEE 802.15.4a/z 标准定义的 ToF 信息和距离限制通信技术,它还提供了比其他感知距离与位置的无线技术更高的安全性。

100×相对 Wi-Fi/BLE 的定位精度优势
1,000 次/秒最高位置更新率
50×相对 GPS 的速度优势
厘米级典型测距精度

UWB 概述

微定位的未来

更新于 2026-04 · 4 分钟

UWB 的最大潜力在于完全新一代的微定位系统。就像 Wi-Fi 和 GPS 为以前难以想象的应用铺平了道路一样,UWB 将使利用高度精确的位置和距离传感来提供新体验、新功能的应用成为可能。

今天,大家希望能够实时定位几乎任何东西,无论其大小如何:

  • 在家里找不到车钥匙时,能被直接引导到它所在的位置;
  • 在杂货店里找不到最喜欢的咖啡品牌时,能获得货架级导航;
  • 在工厂中,能从储物箱里找到特定的工具;
  • 作为现场经理处理紧急情况时,能确保每个人都已离开建筑物。

在所有这些场景中,微定位都可以提供帮助——它不仅能告诉你物品“在哪里”,更能引导你找到它们所在的位置。

技术原理

技术特点

更新于 2026-04 · 5 分钟

UWB(Ultra-Wideband)是一种无线通信技术(基于 IEEE 802.15.4a/z),其特点是在大范围频率上发送窄脉冲,通常具有极短的脉冲宽度(纳秒级别)。UWB 利用这些窄脉冲来传输数据,其传输方式和调制技术与传统的载波调制技术(如 Wi-Fi 和蓝牙)有很大不同。

宽频谱 Wide Spectrum

利用广泛的频谱范围进行数据传输(从数百 MHz 到 GHz 级频段),提高频谱利用效率。

窄脉冲 Pulses

通过在频率上发送极短的窄脉冲来实现数据传输,具备较高的抗干扰性和穿透能力。

高速率 High Speed

在传输数据时通常能够以较低的功耗,实现较高的数据传输速率。

高分辨力 Resolution

具有较高的时间和空间分辨率,适用于各种测距算法。

功率谱密度(PSD)示意 —— UWB 在 3.1–10.6 GHz 上以极低功率铺开极宽带宽GPS 1.6GBLE / Zigbee 2.4GWi-Fi 2.4/5GUWB 3.1–10.6 GHz≥500 MHz 带宽

技术原理

频段与信道

更新于 2026-04 · 5 分钟

FCC 定义的 UWB 频率范围是 3.1 GHz 到 10.6 GHz。在这一范围内,IEEE 802.15.4 划分了多个信道(Channel 0–15),不同国家/地区开放的信道略有差异。

UWB 信道一览表

Channel载波频率 (MHz)带宽 (MHz)国家 / 区域
0499.2499.2专有 (Proprietary)
13494.4499.2美国、欧盟
23993.6499.2美国、欧盟、日本、韩国
34492.8499.2美国、欧盟、日本、韩国
43993.61331.2美国、欧盟
56489.6499.2美国、欧盟
66988.8499.2美国、欧盟
76489.61081.6美国
87488.0499.2美国、欧盟、韩国、中国
97987.2499.2美国、欧盟、日本、韩国、中国
108486.4499.2美国、欧盟、日本、韩国、中国
117987.21331.2美国、日本、韩国、中国
128985.6499.2美国、日本、韩国
139484.8499.2美国、日本、韩国
149984.0499.2美国、日本、韩国
159484.81354.97美国、日本、韩国

芯邦 CBU5000 系列 UWB SoC 工作在 6–9 GHz 第二频段组,支持 Channel 5 / 6 / 8 / 9 / 10。

技术原理

功能特性

更新于 2026-04 · 4 分钟

作为一项非凡的安全测距技术,UWB 在五个维度上表现出色:

精度

±10 厘米误差,比其他 RF 技术(如 Wi-Fi 或 BLE)准确度高出数百倍。

性能

多个路径到达的 UWB 脉冲时间非常短暂,不会相互干扰,接收器仍可区分接收到的脉冲,在多径环境中具有较强性能。

实时

无延迟:微秒、纳秒级,而 Wi-Fi 或 BLE 的延迟是几十甚至几百毫秒级。刷新率 200~1000 次/秒。

安全

利用 IEEE 802.15.4a/z 定义的距离绑定通信技术结合 ToF 信息。基于信号强度的测距容易被中继器欺骗,而 ToF 测距中使用中继器会增加到达时间、使测得距离更远,从而令攻击失效。

范围

视距百米级范围。

技术原理

与 Wi-Fi / BLE 对比

更新于 2026-04 · 3 分钟

下表为 UWB、Wi-Fi、BLE 三种定位技术的参数对比(仅作为参考):

定位技术UWB 超宽带BLEWi-Fi
频率范围3.1–10.6 GHz2.4 GHz2.4 / 5.8 GHz
传输速度最高百 Mbps最高 2 Mbps最高 Gbps
定位延迟<1 毫秒3–5 秒3–5 秒
传输距离最佳 0–50 米,高达 200 米最佳 0–25 米,高达 100 米最佳 0–50 米,高达 100 米
定位精度<10 厘米,角度 <3°RSSI:5–10 米;AOA:0.5–1 米<10 米
安全性较高高高
穿透性强弱强
抗干扰强弱强
功耗低较低高

可以看到:BLE 的定位延迟高达数秒、精度为米级;Wi-Fi 速度虽快但功耗高、定位精度同样为米级。只有 UWB 同时做到了毫秒级延迟 + 厘米级精度 + 低功耗。

测距与定位

测距原理:脉冲与 ToF

更新于 2026-04 · 6 分钟

窄脉冲调制:BPSK 与 BPM

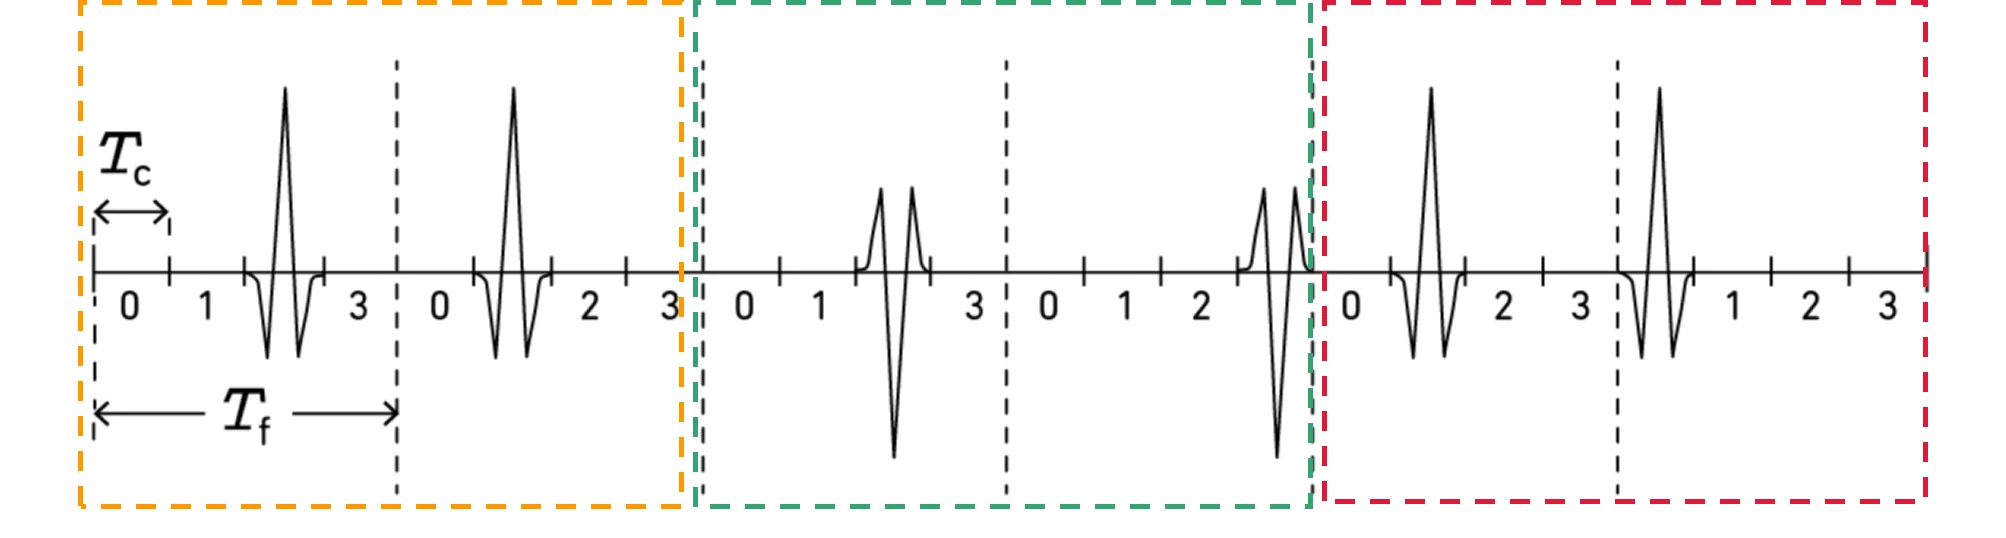
与其他无线电技术不同,UWB 不使用幅度或频率调制来编码其信号携带的信息。相反,UWB 使用非常窄的脉冲短序列(仅 2 纳秒),采用二进制相移键控(BPSK)和/或脉冲位置调制(BPM)来编码数据。这些窄脉冲还具有清晰的边缘,使得在信号反射引起的多径效应存在时,仍可以精确确定到达时间和距离。

在下面的 BPSK 示例中,两个连续的脉冲无线电(IR)信号代表一个符号。IR 信号可以在一个帧(Tf)内占据芯片间隔(Tc)中的一个。时间跳变(TH)码用于确定信号在专用时间帧中的精确位置,以减少 UWB 系统之间的干扰机会。在下面的示例中,符号的 TH 码分别为 {2,1}、{2,3} 和 {1,0},因此第一个和第二个信号分别被两个和一个芯片间隔移动,依此类推。在这个示例中,信息对应于信号的极性,因此 IR 流表示二进制数据 "101"。

BPSK 脉冲无线电信号示例:时间帧 Tf、芯片间隔 Tc 与时间跳变 TH 码
BPSK 脉冲调制示意:时间帧 Tf 内,IR 信号按时间跳变(TH)码占据不同芯片位置,极性携带二进制信息。

ToF:时间 × 光速 = 距离

这种方法与使用 ToF 信息相结合,使得 UWB 能够即使在室内环境中、多径反射十分普遍的情况下,也能计算出精确的距离估计。使用时间戳信号,UWB 计算信号在设备之间传输所需的时间,然后将时间乘以信号速度(光速)以获得距离。

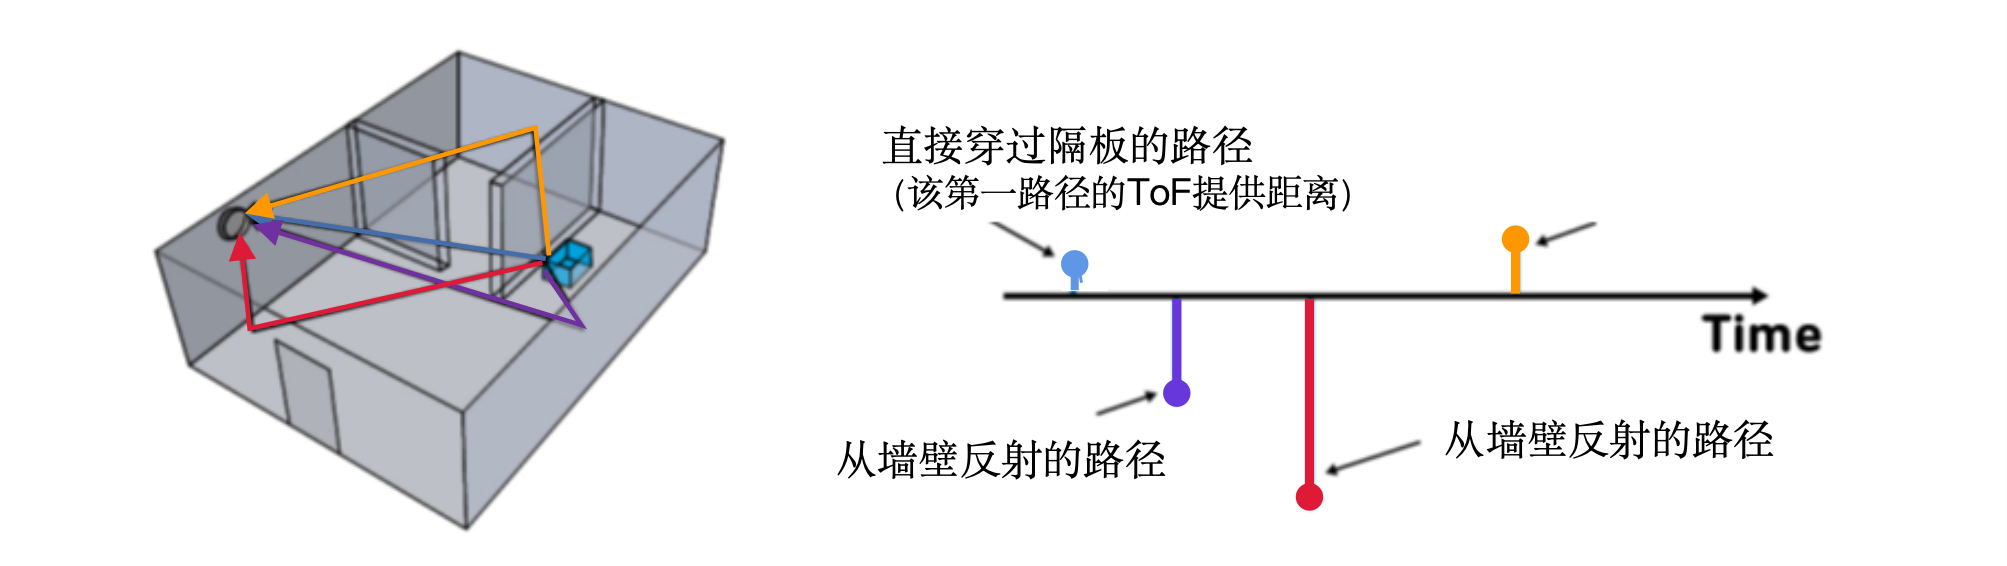
下图展示了在室内环境中使用 ToF 计算距离的优势。在图中,蓝色设备发射的 UWB 信号通过多条不同的路径到达墙上灰色设备。一条路径通过介入的墙直接到达灰色设备;其他路径较长,因为它们涉及反射。因为直接路径是最短的,所以它首先到达墙上灰色设备,并用于计算 ToF。其他信号可以忽略不计。可以将其类比为比赛:许多跑步者到达终点线,但只有第一个跑步者赢得比赛。

室内多径环境下 ToF 测距:直达路径最先到达,反射路径随后
多径环境中的首达路径:直达信号最先到达,用于计算 ToF;后续反射路径不影响结果。

这种方法不受信号强度的影响,因此,如果直接信号通过介入的墙后被衰减,也不会影响计算结果。

测距与定位

SS-TWR 单边双向测距

更新于 2026-04 · 5 分钟

要了解使用UWB进行距离和位置测量,重要的是要了解“锚点”( anchor)和“标签”( tag)这两个术语。 锚点通常是一个已知位置的固定UWB设备。标签通常指移动的UWB设备。 锚点和标签交换信息以建立它们之间的距离。通过与多个锚点通信,可以确定标签的精确位置。 一些设备可以同时充当锚点、标签或两者。例如,当两部手机使用UWB计算它们之间的距离时,在此过程中它们可能会交替扮演标签和锚点的角色。

双向测距( Two-Way Ranging : TWR),TWR 方法通过确定 UWB 射频信号在标签和锚点之间来回传输所需的时间(ToF),然后将该时间乘以光速来计算距离。无钥匙汽车进入系统就是使用 TWR 进行安全和准确距离确定的典型案例。

Single Sided – Two Way Ranging (SS-TWR)

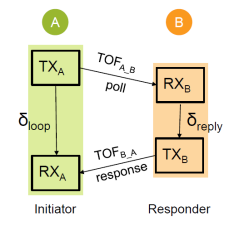
发射器(A)发送一个轮询(Poll)信号给接收器 B。

δreply 是 B 接收到信号到发送响应信号的时间,实际上就是信号在接收器内部处理的时间(延迟)。由于 ToFA→B = ToFB→A,发射器知道信号从发送到接收的总时间。

因此:δloop = 2 × ToFA→B + δreply

所以,我们就能计算出 ToFA→B=(δloop − δreply) / 2,进而得到距离:距离 = ToF × 光速。

SS-TWR 双向通信流程:Initiator A 与 Responder B 的 TX/RX 交换
SS-TWR 流程:A 作为 Initiator 发送 poll,B 作为 Responder 接收并回复 response,A 通过 loop 时间减去 B 的处理延迟得到双向飞行时间。

测距与定位

DS-TWR 双边双向测距

更新于 2026-04 · 4 分钟

DS-TWR:双边双向测距

SS-TWR 虽然简单,但发射端与接收端的时钟参考差异会引入 ToF 误差。芯邦针对SS-TWR的这一缺点做了很多研发改进工作,对时钟误差进行补偿,时钟频率误差一般是ppm级别,可以补偿到ppb。在信号强度不好的时候,如果不补偿的话测距误差会到2m以上,我们可以将误差减小到小于2cm。

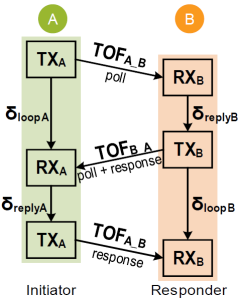
如果不使用芯邦的时钟补偿方案,可以使用双边双向测距(DS-TWR)技术来解决这一问题,如下图所示。

每个设备都可以计算自己的 ToF,然后通过补偿两个设备的时钟差异来提高测量精度。

这种方法需要更多的功耗,因为它涉及三个帧的传输。

DS-TWR 三帧交换流程:Initiator A 与 Responder B 的 poll / response / final 交互
DS-TWR 通过三个帧(poll、response、final)让 A、B 各自计算 loop 与 reply 时间,从而抵消时钟误差。
DS-TWR ToF 计算公式
DS-TWR 综合 A、B 两端的 δloop 与 δreply,得到更精确的单程 ToF。

测距与定位

TDoA 到达时间差

更新于 2026-04 · 5 分钟

TDoA:到达时间差

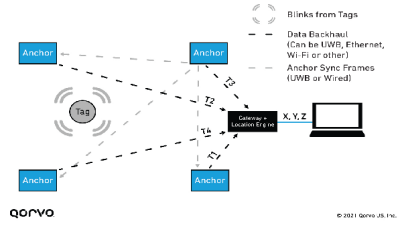
Time Difference of Arrival,即到达时间差(TDoA)。TDoA 方法是确定场所内标签位置的一种极具可扩展性的方法。由于在整个过程中标签只需要发送一次信号,它们消耗的电力非常少,因此具有非常长的电池寿命。

多个锚点被部署在固定且已知的位置,并且严密地进行时间同步。当移动设备发送“信标”或“闪烁”信号时,每个接收到信号的锚点都会基于共同的同步时间基准为其到达时间戳记。然后,来自多个锚点的时间戳会转发到一个中央位置引擎,该引擎运行多基站定位算法,根据信号到达每个锚点的时间差来确定设备的位置。结果是移动设备的 2D 或 3D 位置,如下图所示,该方法常用于 RTLS(实时定位系统)。

TDoA 定位架构:多个 Anchor 接收 Tag 的 Blink 并打上时间戳,通过数据回传发送到 Gateway + Location Engine
TDoA 定位架构:多个锚点接收标签 Blink,按同步时间基准打戳,回传到中央位置引擎计算 X、Y、Z。

反向 TDoA:类 GPS 模式

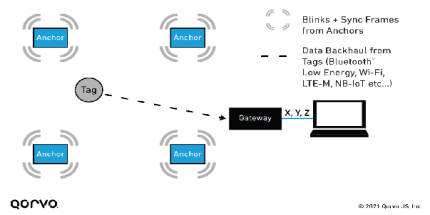
反向到达时间差(Reverse Time Difference of Arrival,Reverse TDoA)。也可以实现一个类似于 GPS 的反向 TDoA 系统。锚点传输同步的闪烁信号(具有固定/已知的偏移量以避免碰撞),移动设备使用 TDoA 和多基站定位算法来计算它们的位置,如下图所示。

反向 TDoA 架构:Anchor 发送 Blinks 与 Sync Frames,Tag 接收后计算自身位置,数据通过 BLE、Wi-Fi、LTE-M 等回传
反向 TDoA:锚点发射同步信号,终端自行解算位置,无需将原始时间戳回传中央引擎,天然更适合隐私敏感场景。

测距与定位

PDoA 到达相位差

更新于 2026-04 · 4 分钟

PDoA:到达相位差

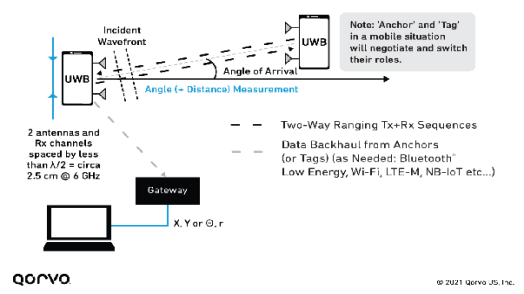
到达相位差(Phase Difference of Arrival,PDoA)。这种方法使得两个设备可以在不需要任何其他基础设施的情况下计算它们的相对位置,利用了距离和方向信息的组合。这对点对点应用或减少需要部署的基础设施量非常重要。

对于 PDoA,其中一个设备必须携带至少两个天线。当该设备接收到来自另一设备的信号时,它会测量每个天线上到达信号的相位差,利用测得的相位差换算成距离差:P = λ × Δφ / (2π)。利用飞行时间得到距离,剩下的就是高中数学问题了,列一些方程就能计算出入射信号的方向。

PDoA 原理图:Anchor/Tag 通过两个天线的相位差测量入射波方向与距离
PDoA 原理:通过至少两个天线测量到达信号的相位差,换算距离差后结合 ToF 距离,解算出入射信号的方向与相对位置。

接收设备现在知道了传输设备的方向和距离——这正是“空间感知”类交互(如手机指向哪台设备就连哪台)的物理基础。芯邦 CBU5000 的 1T3R 架构可进一步实现 3D AOA(三维到达角)。

生态与市场

主要厂商动态

更新于 2026-08 · 6 分钟

市场正处于拐点:UWB 正从旗舰尝鲜走向规模化落地,主流厂商的手机、可穿戴、汽车数字钥匙与追踪器纷纷标配 UWB。以下为 2025–2026 年各主要厂商的最新动态(信息来自公开报道与厂商发布)。

苹果 Apple

2026 年 1 月发布第二代 AirTag,内置与 iPhone 17 同款的第二代超宽带(U2)芯片,精确查找(Precision Finding)有效距离较初代提升约 50%,并首次支持在 Apple Watch(S9 及后续、Ultra 2 及后续,watchOS 26.2.1+)上直接精确定位。iPhone 15 及以上(iPhone 16e 除外)可享受更远距离定位;iOS 26 新增「共享物品位置」功能,已与 50+ 航司合作降低行李丢失率。

三星 Samsung

Galaxy SmartTag 2 已采用 UWB + 蓝牙 5.3,配合 SmartThings Find 与 Compass View 实现厘米级方向指引。多方爆料显示,三星计划在 2026 年 9–10 月随 Galaxy S26 FE 推出 Galaxy SmartTag 3,重点升级 UWB 精准定位,新增蓝牙 5.4、IP68、更响扬声器与可编程智能按键,目标对标 AirTag。

小米 Xiaomi

小米 17 Pro / 17 Pro Max 搭载高通 FastConnect 7900(集成 Wi-Fi 7 + 蓝牙 + UWB),将 UWB 推向旗舰核心卖点;小米 17 Ultra 内置 UWB 可作小米 YU7 的数字钥匙(靠近解锁、离车落锁、开前后备箱)。从小米 11 Ultra「一指连」到 15S Pro、17 系列,UWB 已在小米生态成为旗舰标配。

华为 Huawei

华为是 UWB 车钥匙的先行者:Mate XT 三折叠屏全球首发支持方程豹豹 8 的 UWB 钥匙(靠近解锁、离车落锁),并兼容华为 Watch 解锁;腾势 N9、N8L 等也已打通华为 UWB。值得关注的是,随着星闪(NearLink)SLP 协议崛起,华为技术路线逐步向星闪倾斜,部分车型开始适配新标准。

高通 Qualcomm

FastConnect 7900 已落地于第五代骁龙 8 等平台——单芯片集成 Wi-Fi 7、蓝牙与 UWB,并引入 AI 优化功耗与性能,让 UWB 数字车钥匙、室内导航在更多安卓旗舰上普及。在 MWC 2026(2026 年 3 月),高通进一步发布 FastConnect 8800 作为其继任者:同样以单芯片集成 UWB(802.15.4ab)、Wi-Fi 8、蓝牙 7 与 Thread 1.5,并首次采用 4×4 射频架构(7900 为 2×2),峰值速率翻倍至 11.6 Gbps、覆盖距离提升至约三倍,还引入 Proximity AI 邻近感知(结合 UWB 与 Wi-Fi 测距)。该芯片预计 2026 年底随下一代骁龙旗舰平台量产,将把 UWB 数字车钥匙、室内导航推向更广的安卓阵营。

谷歌 Google

Android UWB Jetpack 库自 2025 年 1 月起支持 Pixel Pro 系列、Pixel Fold、Pixel Tablet、摩托罗拉 Edge 50 Ultra、三星旗舰等;Pixel 10 Pro 全系均带 UWB,配合 Find Hub 精确查找与 Google 钱包 UWB 数字车钥匙(宝马、现代、起亚、奔驰等)。不过部分旧款 Pixel(6/7 Pro)虽有 UWB 硬件却未开放精确查找。

芯片厂商与标准进展

恩智浦 NXP

Trimension 系列持续迭代,NCJ29D6 于 2025 年 12 月通过 FiRa Core 3.0 认证,并作为车规 UWB IC 率先与宝马完成 CCC Digital Key 互操作认证,是数字车钥匙的主力芯片之一。

Qorvo

2025 年 3 月推出第三代 UWB SoC QM35825(All-in-One,集成 4 射频口 + Cortex-M33,测距精度 ±5cm、AoA ±2°),并通过车规 QPF5100Q;2026 年 5 月发布 QPK3000 模块,把 UWB RTLS 直接融入企业 Wi-Fi 接入点,大幅降低部署成本。

FiRa / CCC 标准

FiRa 联盟 2025 年推出 Core 3.0 规范,2026 年 Core 4.0 进一步加入 UL-TDoA 与 Aliro(智能家居接入)支持;CCC 数字钥匙 3.0 将 UWB 列为精确测距层,2025 年认证范围扩展至 BLE+UWB,全年为 115 款产品授予认证,覆盖宝马、奥迪、蔚来、小鹏等。

生态与市场

市场与增长

更新于 2026-04 · 4 分钟

UWB 已经在更多的市场中普及。ABI Research 预测,未来五年 UWB 设备出货量的全球市场将以每年 14% 的复合年增长率增长,从 2023 年的 4.35 亿台增长到 2028 年的近 13 亿台。芯片供应商,无论大小,都意识到了 UWB 所能带来的机会。

4.35 亿 → 13 亿台2023 → 2028 全球 UWB 设备出货量(ABI Research)
14% / 年2023–2028 复合年增长率(CAGR)
21%去年已包含 UWB 的智能手机出货量占比
近 50%到 2028 年将内置 UWB 的智能手机占比

去年,21% 的智能手机出货量包括了 UWB 技术,其中包括来自苹果、三星、谷歌和小米的手机;根据 ABI Research 的预测,到 2028 年,几乎半数的智能手机将包含 UWB 技术。

应用市场分布

UWB 的应用横跨多个市场:物联网、汽车、可穿戴设备、智能家居、消费电子、家庭娱乐与连接家庭设备、便携式消费电子产品、网络、个人电脑及其配件、智能手机和功能手机等。作为一种具有厘米级准确度的安全短距离无线通信工具,更多新产品的发布和新市场参与者的进入,正不断验证这项技术的潜力与前景。

标准与前沿

IEEE 802.15.4ab 与通感一体

更新于 2026-08 · 7 分钟

UWB 技术体系依托 IEEE 802.15.4 标准持续演进:4a 引入用于测距定位的 HRP-UWB PHY;4z 在其基础上强化安全测距;而 802.15.4ab 的关键词则更接近“能力扩展”。如果说 4z 的核心是“测得安不安全”,4ab 要回答的是:当 UWB 已进入手机、汽车、IoT、智能家居和工业之后,还需要哪些能力来支撑下一代近距无线应用。

4ab 的增强方向

802.15.4ab 是对 UWB PHY、MAC 以及相关测距技术的增强,同时保持对 ERDEV(Enhanced Ranging Capable Devices,4z 中已提出)的向后兼容。其增强范围非常广:

  • 编码、前导码与调制方案的扩展;
  • 新工作频率与干扰缓解(coexistence);
  • 高完整性测距与低功耗机制;
  • 窄带辅助(Narrowband assist);
  • UWB 感知能力(即雷达式感知,Sensing);
  • 低功耗低延迟流媒体与高数据率流媒体。

HRP-UWB 的四类设备能力

4ab 在 4z 的 HRP-ERDEV 基础上,进一步提出并强化 HRP-EMDEV,并引入 HRP-SDEV、HRP-ARDEV 与 HRP-LLDDEV 等方向,把 UWB 从“测距”推向“多能力平台”:

HRP-EMDEV(基础增强层)

4ab 的基础增强模式:对 PHR 与 Payload 强制支持 K=7 卷积码,并要求支持 1.95 / 62.4 / 124.8 Mbps 等多档速率。更强的编码、更丰富的调制与更灵活的数据速率,为后续的低延迟数据、增强测距与感知能力打下基础。

HRP-SDEV(标准化感知)

让 UWB 从测距定位走向雷达感知的标准化。SENS configuration 0 强制、1/2 可选,且 SENS 复用与 SYNC/SFD 相同的 preamble code。其感知脉冲形状要求比 ERDEV 更严格——前后能量均要求低于 4%(ERDEV 仅约束脉冲前能量),以保证回波可被干净解释。

HRP-ARDEV(增强测距)

在 ERDEV 基础上进一步增强测距的完整性与准确性,面向对安全测距要求更高的场景(如数字车钥匙)。

HRP-LLDDEV(低延迟/低功耗数传)

面向低功耗低延迟流媒体、高数据率流媒体等需要“边测距边传数”的场景,让 UWB 同时承担通信任务。

标准与前沿

FiRa 联盟

更新于 2026-04 · 4 分钟

FiRa 联盟是一个以会员为驱动的组织,致力于通过利用超宽带(UWB)技术的安全精确定位能力,改变我们与环境互动的方式,为人和设备提供精准的位置感知。FiRa 通过推动技术规范和认证的发展、倡导有效的监管、定义 UWB 的广泛用例集,来确保不同芯片、设备和解决方案之间互联互通。

核心规范 2.0

FiRa 已成功发布核心技术和测试规范版本 2.0,支持三个新用例:室内导航、找到某人/某物、以及智能家居设备的点触控制。

认证计划 2.0

FiRa 宣布扩展的认证计划 2.0,赋予 FiRa 成员开发 UWB 产品的能力,支持新的用例,并推动 UWB 技术的采用。

企业会员

苹果、思科、谷歌、华为等全球先进的电子制造商和半导体制造商,以及先进的实验室和学术教育机构。

战略联盟

FiRa 已与 CCC(跨行业车联网联盟)建立战略联盟,确保为 CCC 数字密钥开发的尖端 UWB 技术的无缝互操作性和可扩展性。

UWB 雷达

雷达:空间感知

更新于 2026-08 · 6 分钟

传统 UWB 应用通常是两台设备通信,通过信号飞行时间计算距离,并可结合多天线判断方向。而 UWB 雷达是另一种工作方式:设备主动发射超宽带脉冲,同时接收人体、车辆、家具、墙面等目标的反射信号,通过分析连续反射信号的变化,判断空间中发生了什么。

UWB 雷达的四大特性

非成像感知,隐私友好

不直接采集人脸、图像或声音,只分析无线信号反射的变化(是否有人、是否移动、位于哪个区域)。非常适合卧室、老人看护、酒店客房、会议室、电视交互等隐私敏感空间。

从“有人”到“人在哪里”

相比传统 PIR 只能检测明显热运动,UWB 雷达结合距离、方向与区域信息,可判断人是否靠近、是否进入指定区域、是否仍停留、在靠近/远离/静止,以及哪个区域发生变化,走向更精细的“空间理解”。

可感知微小变化

人在静止时身体仍有呼吸引起的胸腹微动。经时序分析、滤波与跟踪算法,可提取与呼吸相关的变化趋势,适合静态在场确认、睡眠辅助、老人/婴幼儿看护及非接触式交互。

与测距/指向/交互融合

同一套 UWB 平台可按产品需求组合实现精准测距、指向判断、在场感知、区域检测、轨迹跟踪、微动与呼吸趋势感知、安全交互与数字钥匙——而非彼此独立的多个模块。

行业进展:从定位走向感知与交互融合

FiRa 在 2025 年发布 Core 4.0 规范与认证计划,持续推进 UWB 设备间的互操作与生态落地;行业也在探索将 UWB 用于存在检测、车内儿童遗留检测(CPD)、呼吸等微动感知,以及智能家居与消费电子中的无接触交互。UWB 正在从“找设备”的技术,变成让设备理解用户位置、行为与空间状态的能力。

芯邦的 UWB 雷达方案进展

围绕 UWB 雷达在消费电子与智能空间的落地,芯邦已完成多项方案验证,并持续推进算法、天线、结构及整机体验优化:

  • 户外两轮车哨兵雷达:感知车辆周边是否有人靠近、目标是否进入设定区域及移动趋势,为停车、充电、停放看护与防盗提醒提供辅助;可联动报警器、灯光、摄像头,且无需依赖摄像头。
  • 电视指向与雷达同时工作:让电视在“遥控器指向交互”的同时保持空间感知,更懂用户的操作意图,使定位、指向与雷达感知协同而非彼此独立。

附录

常见名词解释

更新于 2026-04 · 3 分钟

UWB 领域常见的一些名称解释:

缩写完整词汇解释
IEEEInstitute of Electrical and Electronic Engineers世界上最大的电气、电子和计算领域以及相关科学技术专业学会。常见的 Wi-Fi 标准、以太网标准都是其定义的标准
ToFTime of Flight信号从一个点传播到另一个点所需的时间
LoSLine of Sight在物理无线电信道配置中,发射机和接收机之间存在直接的视线
NLoSNon Line of Sight在物理无线电信道配置中,发射机和接收机之间没有直接的视线,比如有墙挡着
RTLSReal Time Location System旨在提供各种物品实时位置信息的系统
TWRTwo Way Ranging基于 ToF 的距离测量方法,由发射机和接收机双向通信计算得出
TDoATime Difference of Arrival推导发射机位置信息的方法。记录在两个物理上不同位置的发射到达的时间(这些位置的时钟是同步的),到达时间的差异提供了有关发射机位置的信息。在不同位置进行的多个 TDoA 测量可以唯一确定发射机的位置
PDoAPhase Difference of Arrival通过信号在每个天线阵列元素接收的相位差,确定射向天线阵列的无线电波传播方向的方法